












Kameras und Lidar beantworten eine Frage sehr gut: Was ist um mich herum? Sie beantworten immer noch nicht die drei Fragen, die ein Fahrzeug beantworten muss, bevor es fährt – wo bin ich auf der Karte, in welche Richtung zeigt die Karosserie und wie schnell fahre ich tatsächlich.
Das ist die Aufgabe der GNSS-IMU-Radgeschwindigkeitsfusion, und es ist der Teil des Stacks, der am wenigsten Aufmerksamkeit erhält, bis unter einem Tunnel etwas schiefgeht. Dies wird von der Integrationsseite geschrieben: wofür jeder Sensor autoritativ ist, wo jeder leise ausfällt und welche Tests den Streit schlichten, bevor ein Programm committiert.
GNSS IMU Radgeschwindigkeitsfusion: Drei Sensoren, drei Arten von Wahrheit
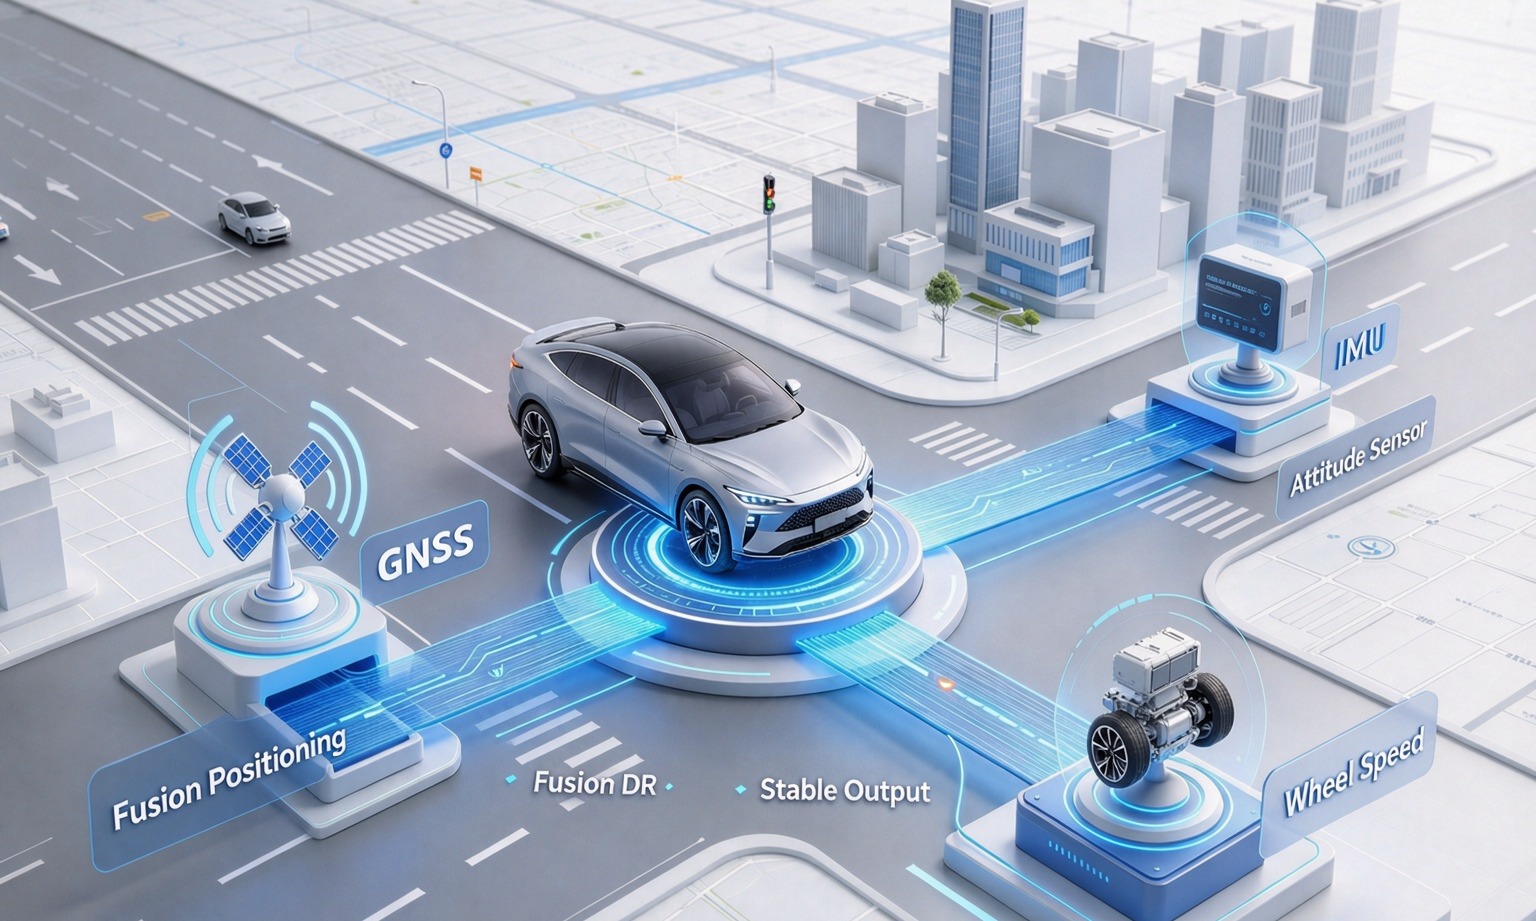
Die meisten Teams können alle drei Sensoren beschreiben. Weniger können sagen, worauf jedes Gerät die Autorität hat, und dieser Unterschied ist der Unterschied zwischen einem Fusionsdesign und drei Geräten, die in ein einziges Gehäuse angeschlossen sind.
| Sensor | Autoritativ für | Zinssatz | Scheitert durch |
|---|---|---|---|
| GNSS / RTK | Absolute Position auf der Erde | 1–10 Hz | Den Himmel verlieren oder Reflexionen empfangen |
| IMU | Rotationsrate und spezifische Kraft | 100–200 Hz | Die Integration ihres eigenen Bias in Drift |
| Raddrehzahl | Die durch den Reifen zurückgelegte Strecke | 20–100 Hz auf CAN | Meldung der Rotation, wenn der Reifen durchrutscht |
Liest man diese Spalte für Spalte, schreibt sich die Architektur von selbst: Ein Sensor hat keine Drift, aber keine Kontinuität, einer hat Kontinuität, aber keine Referenz, einer misst weder noch direkt den Boden und kostet fast nichts.
GNSS: Der einzige Sensor, der weiß, wo "hier" ist
GNSS ist der einzige Sensor, der dir sagen kann, wo du bist, ohne vorher dort gewesen zu sein. Alles andere beginnt mit einer Annahme; GNSS beginnt auf dem Planeten.
Mit RTK-Korrekturen liefert er die absolute Position auf Zentimeterebene, und der Mechanismus ist es wert, klar darzustellen, da er die Ausfallarten später erklärt: Eine Referenzstation an einer bekannten Koordinate misst den aktuellen atmosphärischen und Bahnfehler, sendet ihn als Korrektur, und der Empfänger subtrahiert ihn. Die Korrektur ist nur so gut wie die Verbindung, die sie überträgt, und die Himmelsansicht an der Antenne – deshalbRTK gegen PPKWichtig für die Nachbearbeitung, hilft aber nicht bei einem fahrenden Fahrzeug.
Zwei Eigenschaften werden routinemäßig falsch gelesen. Die erste ist die Geschwindigkeit: 1–10 Hz ist normal, sodass das Fahrzeug zwischen zwei Fixs einen halben Meter mit 50 km/h zurücklegen kann, und etwas muss diese Lücke füllen. Zweitens beschreibt die Genauigkeitszahl eine Verteilung unter festgelegten Bedingungen und nicht ein Versprechen zu jedem Moment. In einem städtischen Canyon erhält man oft eine sauber aussehende Lösung, die aus reflektierten Signalen berechnet wird, was schlimmer ist als ein offensichtlicher Fixverlust, weil im Ausgang nichts warnt. Die Mechaniken davon werden inMehrwegabschwächung in städtischer Positionierung.
IMU: Schnell, geschmeidig und innerhalb von Sekunden falsch
Eine IMU ist der einzige Sensor, der weiß, was der Körper in den letzten zehn Millisekunden getan hat. Ein Gyroskop misst die Rotationsrate, ein Beschleunigungsmeter misst spezifische Kraft, und die Integration beider ergibt Lage, dann Geschwindigkeit und schließlich eine kurzfristige Position, die glatt genug zum Lenken ist.
Er ist auch der Sensor, dem am häufigsten überschätzt wird: Seine Ausgabe wirkt nie kaputt. Kein Aussetzer, keine Warnflagge, kein Sprung. Die Strecke biegt sich sanft von der Straße weg, und je weiter sie geht, desto plausibler wirkt sie.
Die Arithmetik ist nicht kompliziert. Ein Kreisel mit 0,5°/s Restbias erzeugt nach zehn Sekunden einen Kursfehler von 5°, wenn nichts ihn korrigiert, und jeder Meter, der danach zurückgelegt wird, wird in die falsche Richtung gelegt. Der Beschleunigungssensor hat dasselbe Problem in subtilerer Form: Er kann keine anhaltende Beschleunigung von einer Neigung unterscheiden, daher benötigt der Filter GNSS oder Raddrehzahl, um zu erkennen, was was ist.
Datenblätter führen zu Verwirrung, weil Trägheitsspezifikationen in drei Einheiten enthalten sind. "Zentimeterhöhe für 3 Sekunden, Meterhöhe für 10 Sekunden" ist eine Positionsaussage und kann wörtlich genommen werden. "Fehler innerhalb von 5 % nach 120 Sekunden Satellitenverlust" ist üblicherweise ein Prozentsatz der zurückgelegten Distanz – 5 % von zwei Kilometern sind hundert Meter. Beides kann auf denselben Teil zutreffen; Sie beantworten unterschiedliche Fragen.
Radgeschwindigkeit: Der günstigste Observer, den niemand besitzt
Die Radgeschwindigkeit ist der einzige Sensor, der die Entfernung durch Kontakt mit der Straße misst – nebensächlich nach dem Zentimeter RTK trivial, weshalb sie oft übersehen wird.
Die Auflösung ist besser, als die meisten annehmen. Mit einem 48-Zähne-Ring und einem 2 m langen Rollumfang beträgt ein Puls etwa 4 cm Bewegung, der dutzend Mal pro Sekunde im Schritttempo abgegeben wird – genau dort, wo GNSS-Doppler am schwächsten ist. Es gibt dem Filter außerdem eine Skalenreferenz: Ohne eine unabhängige Entfernungsmessung kann ein Skalierungsfehler in der Trägheitslösung nur korrigiert werden, wenn GNSS zurückkehrt.
Seine Schwäche ist ebenso einfach. Ein Raddrehzahlsensor meldet Drehung, nicht Bewegung. Beim Bremsen, auf Eis, auf Kies oder bei verriegeltem Rad hören Dreh- und Bewegungsstopp überein, und der Fehler ist nicht gering – es kann die volle Geschwindigkeit des Fahrzeugs sein. Deshalb ist das nützliche Signal die Vierradgeschwindigkeit, nicht eine durchschnittliche Fahrzeuggeschwindigkeit: Der Unterschied zwischen links und rechts zeigt dem Filter, dass etwas durchrutscht.
Dann gibt es noch die Integrationsrealität, die die meisten Projekte bestimmt. Bei einem Serienfahrzeug existieren die vier Radgeschwindigkeiten bereits auf dem Fahrgestellbus, die vom ABS- oder ESC-Controller gesteuert werden. Sie befinden sich nicht im GNSS-Empfänger, und ein GNSS+INS-Modul – auch unseres – liest sie nicht. Der Radgeschwindigkeitsbein ist an der Fusionsschicht oder am Domänencontroller über CAN verbunden, mit eigener Latenz und eigener Skalierung. Wenn ein Hersteller dir sagt, sein Modul "sichert die Radgeschwindigkeit", ist die faire Frage, mit welchem Stecker es ankommt.
Wie die drei in einem echten Fahrzeug zusammenpassen
Die Fusion selbst ist wenig glamourös: ein Filter, der mit der IMU mit hoher Geschwindigkeit vorhersagt, mit GNSS korrigiert, wenn eine vertrauenswürdige Lösung eintrifft, und dazwischen mit der Raddrehzahl einschränkt. Was sich zwischen den Fahrzeugen ändert, ist, welcher Sensor die Lösung zu jedem Zeitpunkt transportiert.
| Zustand | Die Lösung tragen | Was man sehen sollte |
|---|---|---|
| Offene Autobahn | GNSS, korrigiert von RTK | Nicht viel; Das ist der einfache Fall |
| Städtischer Canyon | IMU, wobei GNSS intermittierend zurückkommt | Reflektierte Korrekturen, die gültig erscheinen |
| Kurzer Tunnel | IMU plus Raddrehzahl | Wiedereintrittsfehler am Portal |
| Langer Tunnel oder unterirdisch | Raddrehzahl, IMU verschlechtert sich | Skalenfaktor und Kursdrift |
| Langsamgeschwindigkeitsmanöver | Raddrehzahl plus Kursquelle | Ob ein Kurs bei 0 km/h existiert |
| Reibungsarme Fläche | IMU, Raddrehzahl nach unten gewichtet | Verschiebungsdetektion, nicht Schlupf-Annahme |
Was bricht, wenn ein Bein fehlt.
Das Entfernen eines Sensors ist der schnellste Weg, um zu sehen, was er tut; Diese drei Signaturen sind so unterschiedlich, dass sie anhand eines Protokolls diagnostiziert werden können.
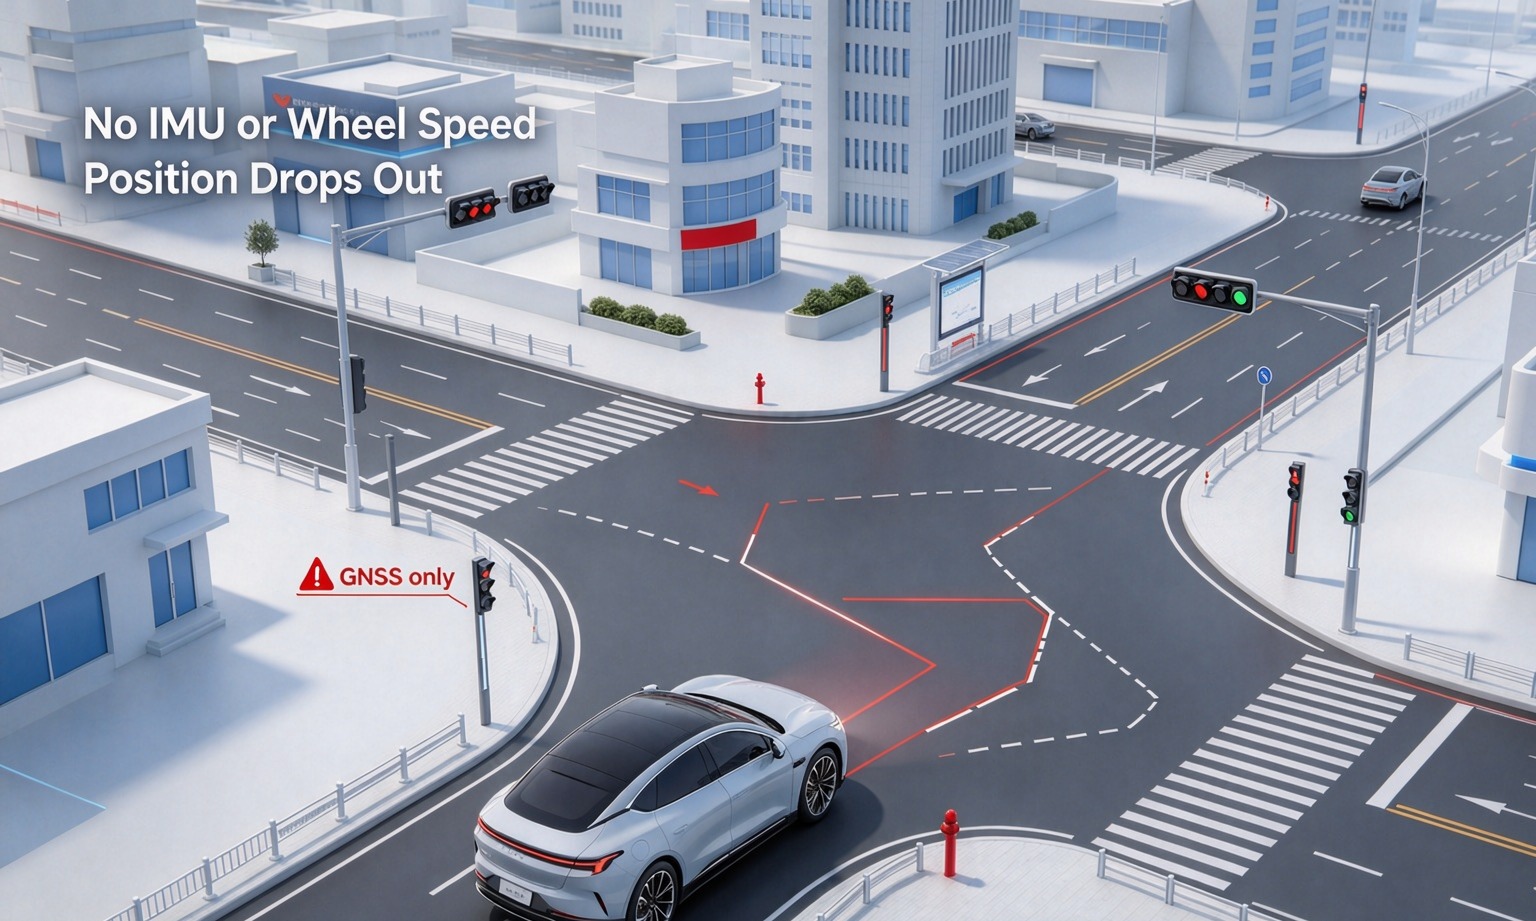
Nur GNSS: eine Spur aus Punkten
Bei 5–10 Hz ist der Ausgang eine Reihe von Positionen ohne etwas dazwischen. In einer Kurve bei Geschwindigkeit ist die Lücke zwischen den Epochen eine Sehne, während das Chassis einen Bogen bewegt. Betritt man einen Tunnel, gibt es überhaupt keinen Ausgang, also hält der Controller an oder gibt zurück – das korrekte Verhalten und der Grund, warum diese Konfiguration nie fahrerlos ausgeliefert wird.
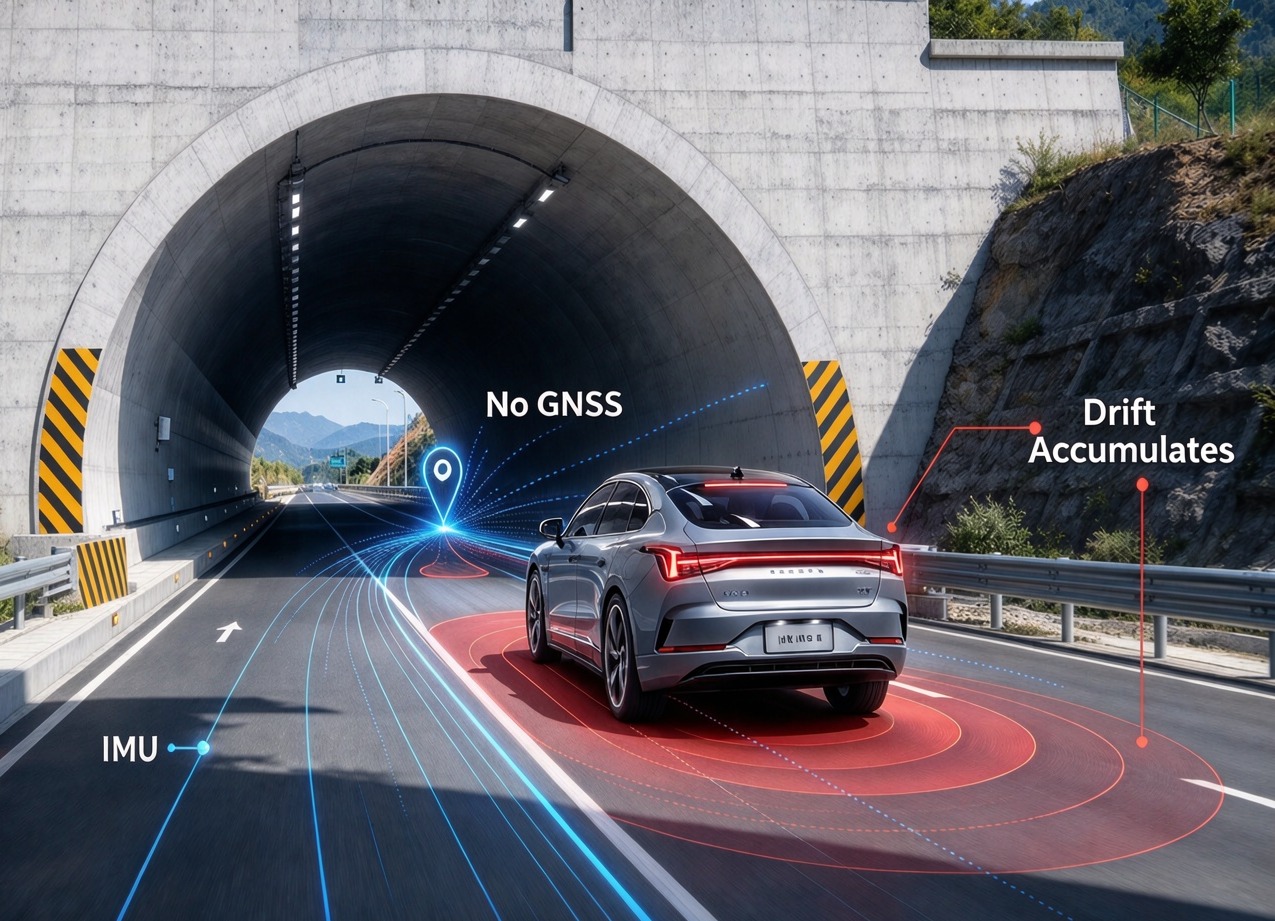
Nur IMU: ein Track, der höflich biegen
Das ist das gefährliche, weil es wie ein funktionierendes System aussieht. Die Position bleibt ruhig, die Einstellung plausibel, und der Fehler wächst ohne eine einzige Warnflagge. Hundert Meter in einen Tunnel hinein könnte das Fahrzeug eine Spur entfernt von der Stelle sein, an der das System es vermutet, und die Konfidenzschätzung erscheint weiterhin akzeptabel.
Nur Raddrehzahl: Abstand ohne Richtung
Du weißt, wie weit die Räder gedreht sind und sonst nichts. Keine Kursrichtung, keine absolute Referenz, und sobald ein Reifen die Traktion verliert, ist die Distanz falsch, egal wie viel das Rad schneller als der Boden drehte. Er ist ein guter Beobachter und ein schlechter Navigator.
Fünf Integrationsfehler, die wir am häufigsten sehen
Keines davon sind Algorithmusprobleme; Alle bestehen eine Datenblatt-Überprüfung und erscheinen am Fahrzeug.
- Der Hebelarm lebt auf einer Zeichnung, nicht auf dem Auto.Wenn die Antenne 1,2 m vor der Hinterachse sitzt, meldet das System die Position der Antenne, nicht die der Achse, und jeder nachgeschaltete Controller übernimmt den Offset, bis jemand ihn beim echten Bau misst.
- Der Rollumfang stammt aus dem Reifendatenblatt.Diese Zahl gilt für einen unbeladenen Reifen bei Nenndruck. Belasteter Radius, Verschleiß und Druck verändern ihn um etwa ein Prozent, was 10 m pro Kilometer entspricht – genug, um ein Fahrzeug in einem langen Tunnel aus der Bahn zu bringen. Messen Sie es: Drehen Sie das Fahrzeug zehn Radumdrehungen auf einer vermessenen Linie.
- Einer entsprach der durchschnittlichen Fahrzeuggeschwindigkeit statt der Vierradgeschwindigkeit.Der Durchschnitt wirft den Unterschied zwischen links und rechts weg, der der einzige günstige Rutschindikator ist, den du hast.
- Zeitausrichtung wird angenommen und nicht gestempelt.GNSS erreicht 1 Hz mit einer PPS-Kante; Die Radgeschwindigkeiten kommen auf CAN mit 10–40 ms Latenz an. Bei 20 m/s sind 20 ms 40 cm Fehler, kein Filterabstimmung entfernt sich.
- Die IMU ist auf etwas montiert, das sich flexibel bewegt.Eine Halterung, die resoniert, oder eine Position in der Nähe eines Lautsprechers oder Kompressors, wandelt Vibrationen in eine falsche Beschleunigung um, die sich in die Position integriert. Starr, Metall-zu-Metall, so nah an der Achse, wie es der Kabelbaum zulässt.
Zwei Module, die zwei der drei Beine abdecken
Wenn ein Fahrzeugprogramm uns nach dem GNSS und der Trägheitshälfte dieses Stacks fragt, hängt die Entscheidung meist davon ab, wie viel Genauigkeit das Tunnelgehäuse benötigt. Beide unten aufgeführten Teile haben einen doppelten Zweck: RTK, wenn der Himmel offen ist, Trägheit, wenn nicht. Keiner von beiden beansprucht das dritte Bein – das gehört dem Chassis.
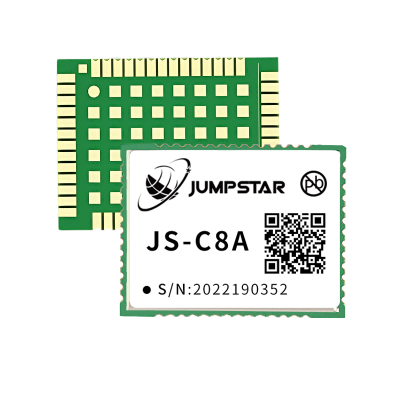
JS-C8A — Mehrband-GNSS + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- 3 S Signalverlust: cm-Niveau; 10 S: Meterhöhe
- Gyro 250°/s, Vorspannung 0,5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2,8 mm, BDS/GPS/GLONASS/Galileo
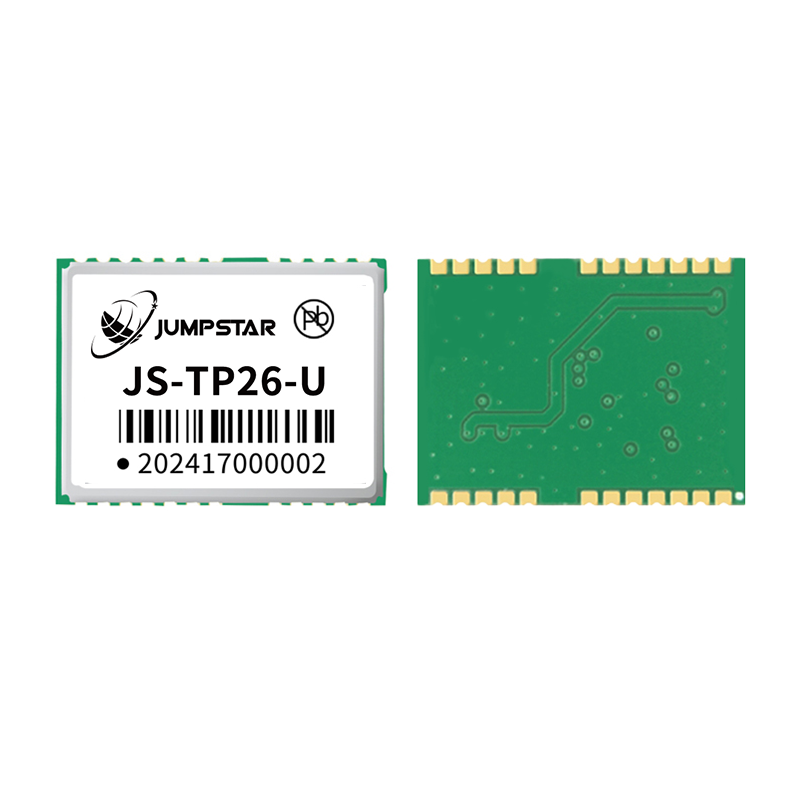
JS-TP26-U — L1+L5 GNSS + INS
- 135 Kanäle (L1: 75 + L5: 60)
- Einpunkt-H 1,0 m (L1+L5) / 2,5 m (L1)
- Sechsachsen-MEMS; Keine Einschränkung bei der Montageorientierung
- 16,0 × 12,2 × 2,4 mm, 3 × UART
Zwei weitere sitzen in derselben Familie und werden angegeben, wenn Strom oder Aktualisierungsrate dominiert: dieJS-RK26-Ubei 18–32 mA mit 10 Hz Ausgang und dem EinzelbandJS-RP26-Ubei 20 Hz. Alle vier sind unten aufgeführtDead Reckoning-Positionierungsmodule.
Wie man die Fusion testet, bevor man sich verpflichtet
Ein Labortest beweist, dass das Modul funktioniert. Es beweist nicht, dass die drei Sensoren an Ihrem Fahrzeug zusammenarbeiten. Drei Messungen schon.
- Fehler beim Wiedereintritt des Portals.Fahr durch den Tunnel, den deine Route tatsächlich nutzt, und vergleiche die erste Lösung nach der Ausfahrt mit einem vermessenen Punkt. Trage den Versatz in Metern und Richtung auf, nicht "es blieb blockiert". Führe es in beide Richtungen aus: Ein kopfabhängiger Fehler zeigt auf die Montage oder den Gyroskop.
- Skalierungsfaktor in einer vermessenen Schleife.Takte 200 m geradeaus mit konstanter Geschwindigkeit und vergleiche die Entfernung, die deine Fusionsausgabe angibt, mit der Umfrage. Dann wiederhole ich das auf einer nassen oder schotterischen Oberfläche. Wenn sich der Fehler mit der Oberfläche ändert, ist deine Radgeschwindigkeitsgewichtung zu aggressiv.
- Rohe Protokolle, vierundzwanzig Stunden statischer Zustand und ein Urban Run.Plotte die Positionsstreuung aus dem statischen Test, dann überlagere Radgeschwindigkeiten und fixiere den GNSS-Status auf der Stadtstrecke. Fast jeder "mysteriöse" Sprung, nach dem wir gefragt wurden, zeigt sich dort oben als Korrektur, die eigentlich abgelehnt werden sollte, oder als ein Radkanal, der mit der gegenüberliegenden Seite nicht übereinstimmt.
Fragen, die Käufer am häufigsten stellen
Kann ein Modul alle drei Sensoren verarbeiten?
Nicht auf einem Straßenfahrzeug. Ein GNSS+INS-Modul umfasst zwei Beine; Die Raddrehzahlen werden vom Fahrgestell angegeben. Ein Modul, das alle drei bewirbt, wirft eine Frage auf: Welcher Stecker übernimmt die Radgeschwindigkeitseingabe?
Wie lange kann die IMU wirklich Zentimeter halten?
Etwa drei Sekunden für eine MEMS-Einheit auf Zentimeterhöhe, dann Meter für ein paar Sekunden mehr. Alles, was in Minuten angegeben wird, beschreibt eine andere Menge – meist einen Prozentsatz der zurückgelegten Strecke.
Brauchen wir eine Dual-Antenne-Heading-Quelle?
Wenn der Stapel im Stillstand, im Rückwärtsgang oder bei einem langsamen Parkmanöver echte Kurs braucht, ja. Eine einzelne Antenne gibt Kurs über den Boden an, definiert nur während der Bewegung und zeigt nie, in welche Richtung der Körper zeigt. Der Kompromiss ist eine zweite Antenne, eine Basislinie und eine Montagefunktion – abgedeckt mitDual-Antenna RTK-Kurs.
Lohnt sich die Radgeschwindigkeit, wenn die IMU gut ist?
Ja, zum Preis: Es ist die günstigste Möglichkeit, den Distanzfehler in der langen Deckung zu begrenzen, und die einzige Eingabe, die im Gehtempo funktioniert. Es lohnt sich nur pro Rad und zeitgestempelt; eine durchschnittliche Geschwindigkeit in einem langsamen Bus bringt wenig mehr als das, was die IMU bereits weiß.
Nichts davon ersetzt ein sorgfältiges GNSS-IMU-Radgeschwindigkeits-Fusionsdesign, aber es macht das Lieferantengespräch spezifisch. Für die umfassendere Systemansicht,GNSS für autonome Fahrzeugedeckt die umliegende Architektur ab, undIMU-Fusion in GNSS-verweigerten UmgebungenGeht tiefer in den Filter.
Einen Positionierungsstapel für ein Fahrzeug aufbauen?
Nennen Sie uns die Route, die Tunnellängen, den Chassisbus und die Genauigkeit, die der Controller benötigt. Wir sagen Ihnen, welche zwei Beine ein Modul tragen kann und woher das dritte kommen muss.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


