












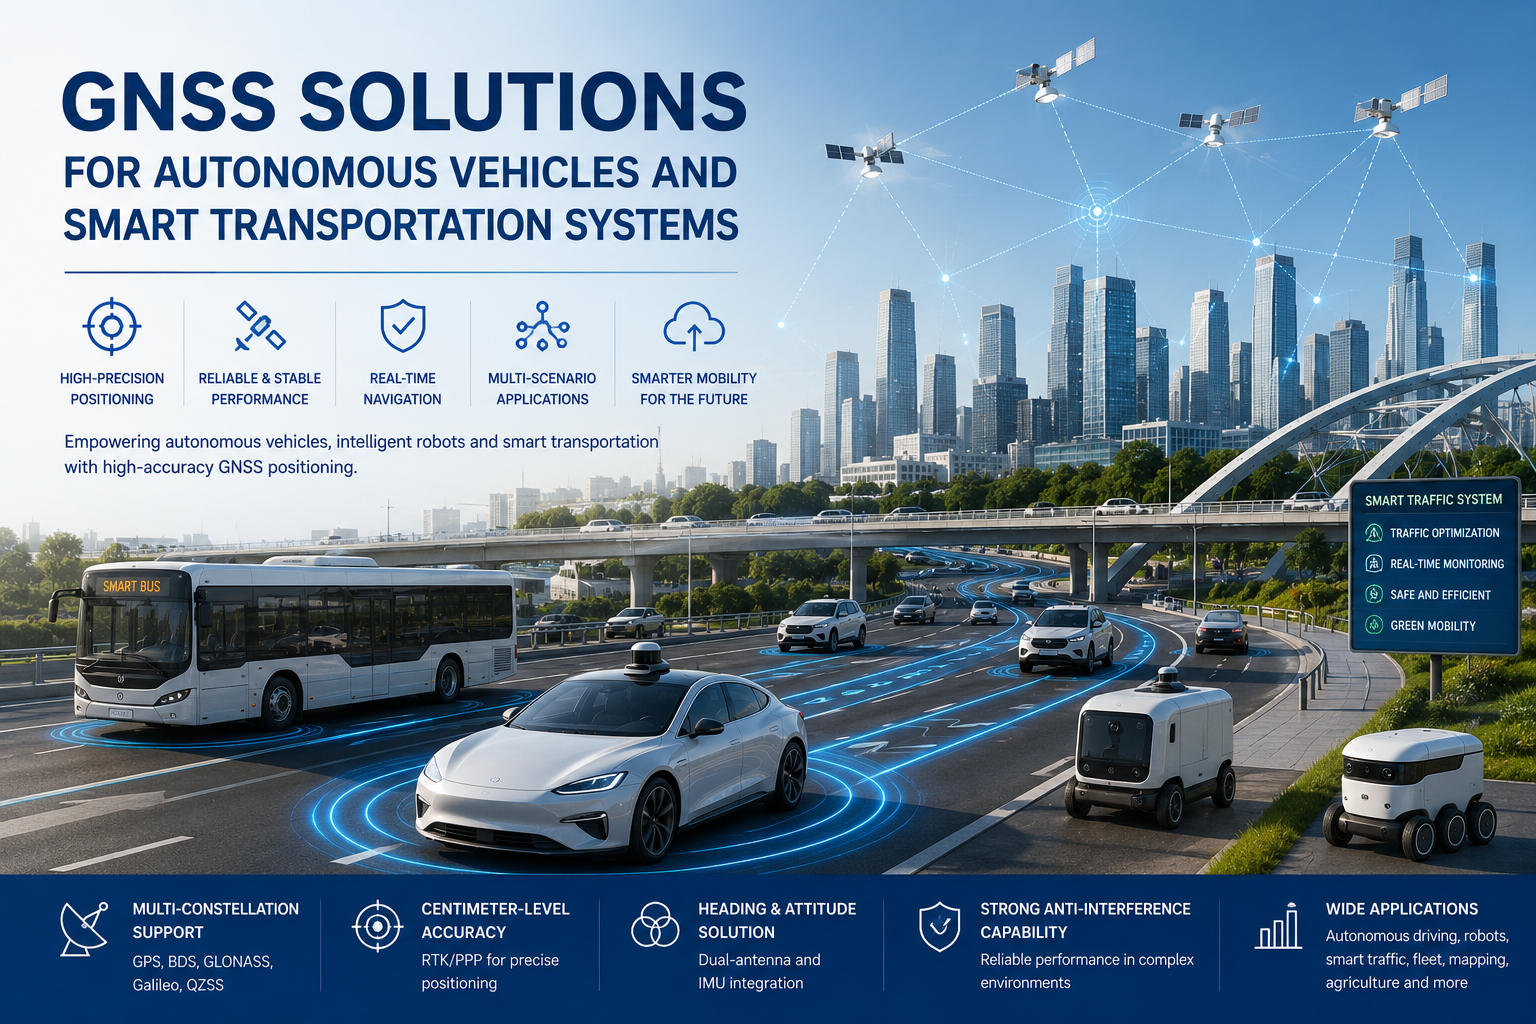
Autonome Fahrzeuge, autonome mobile Roboter (AMRs), autonome Rasenmäher, intelligente Transportsysteme und automatisierte Logistikfahrzeuge entwickeln sich von Pilotprojekten in den kommerziellen Einsatz. Diese Plattformen müssen wissen, wo sie sich befinden, in welche Richtung sie schauen und wie sie sich bewegen – zuverlässig und in Echtzeit. Ungefähre GPS-Koordinaten reichen nicht aus, damit ein Roboter einer Route folgt, ein Traktor eine Reihe auf einem Feld hält oder ein Fahrzeug auf einer öffentlichen Straße in der Spur bleibt.
Deshalb werden hochpräzise Positionstechnologien – RTK, Multi-Konstellationen- und Multifrequenzempfang, Doppelantennen-Kurs und IMU-unterstützte Navigation – zu Standardbausteinen für autonome Plattformen.GNSS-Lösungen für autonome FahrzeugeKombinieren Sie diese Technologien zu einem Positionssystem, das Positions-, Kurs-, Geschwindigkeits- und Bewegungsinformationen mit Aktualisierungsraten liefert, auf die das Steuersystem reagieren kann. Für OEMs und Systemintegratoren ist das Verständnis dafür, wie diese Technologien zusammenarbeiten, der erste Schritt zur Auswahl der richtigen Hardware.
Warum autonome Fahrzeuge mehr als Standard-GPS benötigen
Standard-Verbraucher-GNSS meldet eine Position mit Metergenauigkeit. Für eine autonome Plattform ist das selten ausreichend. Die Einschränkungen treten in realen Umgebungen schnell auf:
- Gebäude reflektieren Satellitensignale und schaffenMehrwegefehlerdie die gemeldete Position um mehrere Meter verschieben.
- Bäume, Brücken und andere Hindernisse blockieren Satellitensignale und beeinträchtigen die Fixierung.
- Tunnel und Parkgebäude verursachen vollständige GNSS-Ausfälle, wenn auch nur für kurze Zeit.
- Städtische Canyons können instabile, springende Positionen erzeugen, selbst wenn der Himmel nominell sichtbar ist.
- Ein autonomes Fahrzeug brauchtKursinformationen, nicht nur Breiten- und Längengrade – zu wissen, wo man ist, ist nicht dasselbe wie zu wissen, wohin man zeigt.
Die Schwere dieser Auswirkungen variiert je nach Umgebung. In dichten städtischen Gebieten können Multipath und Blockade das Fehlerbudget dominieren, wie in einer Fallstudie vonAutonome Fahrzeugnavigation in städtischen Schluchten. Deshalb kombinieren autonome Plattformen hochpräzises GNSS mit Kurssensoren und Trägheitsnavigation, anstatt sich auf eine einzige Positionsquelle zu verlassen.
RTK GNSS für Fahrzeugpositionierung auf Zentimeterebene
Die Echtzeit-Kinematik-(RTK)-Positionierung nutzt Korrekturdaten von einer Basisstation oder einem Korrekturnetzwerk, um die gemeinsamen Fehler in Satellitenmessungen zu entfernen. Das Ergebnis ist die Positionsgenauigkeit auf Zentimeterebene, die verändert, was ein Fahrzeug leisten kann:
- Hochpräzise Pfadverfolgung.Ein Fahrzeug kann eine vordefinierte Route mit Dezimeter- oder Zentimeterebene wiederholbarer Wiederholbarkeit verfolgen.
- Wiederholbare Positionierung.Operationen, die auf dieselbe Linie oder denselben Punkt zurückkehren müssen – wie ein Traktor, der auf einem Feld arbeitet – können Lauf um Lauf reproduziert werden.
- Betrieb auf Fahrbahnebene.Automatisierte Fahrzeuge können zwischen Spuren unterscheiden und halten eine konstante seitliche Position.
RTK ist besonders wertvoll für autonome Traktoren, mobile Roboter und automatisierte Fahrzeuge, die vordefinierte Routen folgen. Die Korrektur-Engine und das RF-Frontend werden typischerweise über Hardware wie die von JUMPSTAR bereitgestelltHochpräzisions-RTK-Module, während die Wahl der Korrekturquelle – Basisstation, Netzwerk-RTK oder PPK – vom Einsatzgebiet abhängt, wie inRTK- versus PPK-Korrekturmethoden. Es lohnt sich, die Einschränkung klar zu nennen: RTK benötigt eine zuverlässige Korrekturverbindung und eine angemessene Himmelssicht, daher kann es in jeder Umgebung keine kontinuierliche Genauigkeit auf Zentimeterhöhe garantieren.
GNSS mit zwei Antennen für präzise Kursführung
Ein autonomes Fahrzeug muss zwei Fragen gleichzeitig beantworten:wo bin ichundIn welche Richtung schaue ich. Position beantwortet die erste Frage; Die Überschrift beantwortet die zweite. Eine einzelne GNSS-Antenne bestimmt die Position, aber einDoppelantennen-GNSSDie Konfiguration misst die Basislinie zwischen zwei Antennen und leitet den Kurs direkt aus Trägerphasenbeobachtungen ab.
Dual-Antennen-Heading bietet praktische Vorteile für autonome Plattformen:
- Genaue Kursrichtung auch bei Stillstand oder sehr niedriger Geschwindigkeit, wo Rad- und Kreisel-basierte Schätzungen abdriften.
- Verminderte Abhängigkeit von magnetischen Sensoren, die durch Motoren, Batterien und Stahlkonstruktionen gestört werden.
- Zuverlässigere Fahrzeugorientierung für Lenkung, Wegplanung und Hindernisvermeidung.
- Eine stabile Referenz, die die Sensorfusion mit Trägheitsdaten unterstützt.
Für autonomes Lenken und Navigieren ist das GNSS mit zwei Antennen eine starke Ergänzung zur RTK-Positionierung. JUMPSTAR-AngeboteGNSS-Platinen mit Doppelantennefür diese Rolle; Wenn die Plattform eine vertrauenswürdige Richtung benötigt, ist eine zweite Antenne in der Regel eine bessere Investition als ein Magnetometer.
GNSS + IMU für Navigationskontinuität
So gut GNSS auch im offenen Himmel funktioniert, die Signale werden in bestimmten Situationen schwach oder nicht verfügbar: Tunnel, Parkhäuser, dichte Stadtgebiete, baumbedeckte Straßen, Gebäude und Industrieanlagen. Für ein autonomes Fahrzeug kann ein zweisekündiger Ausfall ausreichen, um die Spurposition zu verlieren; Ein zehnsekündiger Stromausfall kann die Mission stoppen.
Kombination von GNSS mit einer Trägheitsmesseinheit (IMU) – manchmal auch genanntGNSS/INSoderDead Reckoning— ermöglicht es dem System, während kurzer GNSS-Unterbrechungen weiterhin Positions-, Kurs- und Geschwindigkeitsschätzungen zu erstellen. Die IMU misst Beschleunigung und Winkelrate; Das Fusionstriebwerk breitet den letzten guten Fix vor, bis die Satelliten zurückkehren. Die Website von JUMPSTAR beschreibt speziell die Nutzung von RTK-Korrekturdaten in Kombination mit IMU-Daten für autonome Fahrzeuge und mobile Plattformen sowie das umfassendere ThemaIMU-Sensorfusion in GNSS-verweigerten Umgebungenerklärt die Kompromisse ausführlich.
Ein Punkt muss klargestellt werden: Dead-Reckoning-BrückenKurzfilmUnterbrechungen, aber die angesammelte Fehler während längerer Ausfälle nicht beseitigen. Die richtige Erwartung ist Kontinuität durch einen Tunnel oder eine Baumgrenze – nicht Immunität in einem vollständig GNSS-verweigerten Szenario.
GNSS-Lösungen für autonome Fahrzeuge und intelligenten Transport
Die gleichen zugrundeliegenden Technologien werden in verschiedenen Anwendungsbereichen unterschiedlich angewendet. Einige Szenarien zeigen, wie Anforderungen sich in Systementscheidungen übersetzen:
Autonome mobile Roboter.Lager- und Außen-AMRs benötigen präzise Positionierung, Routenverfolgung, Kursinformationen und Echtzeitnavigation. In einem strukturierten, aber dicht besiedelten Lagerhaus hält RTK mit Dead Reckoning Roboter durch Rack-Gänge, in denen Satelliten teilweise blockiert sind. GNSS für autonome Roboter kombiniert typischerweise ein kompaktes Modul mit einer IMU und einer Odometrie.
Autonome Rasenmäher.Ein Mäher muss präzise Grenzen halten, wiederholbare Routen folgen und Hindernisse umgehen. Die Positionierung von Submeter- bis Zentimeterhöhe, kombiniert mit Kurs- und Hindernisvermeidung, ermöglicht sichere Grenzarbeit und eine effiziente Abdeckung großer Flächen.
Autonome landwirtschaftliche Fahrzeuge.Automatisierte Lenkung, Ruderverfolgung und wiederholbare Feldoperationen basieren auf RTK-Genauigkeit. Der Gewinn ist messbar: reduzierte Überlappungen zwischen Passagen, gleichmäßige Reihenabstände und die Möglichkeit, in späteren Operationen zur gleichen Zeile zurückzukehren.
Intelligente Transportsysteme.Intelligente Transportsysteme nutzen Positionierung für Fahrzeugverfolgung, Flottenmanagement, Navigation, Fahrzeugkoordination und Infrastrukturdienstleistungen. Die Anforderungen sind hier oft weniger anspruchsvoll als bei der Feldrobotik – Genauigkeit unter dem Meter und zuverlässige Updates sind wichtiger als die Wiederholbarkeit auf Zentimeterebene –, aber Kontinuitäts- und Kommunikationsschnittstellen sind entscheidend.
Worauf sollten Sie bei der Auswahl einer GNSS-Lösung achten?
Die Auswahl eines GNSS-Positionierungssystems für eine autonome Plattform besteht aus einer praktischen Checkliste mit acht Punkten:
- Positionsgenauigkeit.Bestimmen Sie, ob die Anwendung eine Genauigkeit auf Meter-, Submeter- oder Zentimeterebene benötigt – diese einzelne Entscheidung bestimmt die gesamte Architektur.
- Kopfballgenauigkeit.Erforderlich für autonome Lenkung und Fahrzeugorientierung. Überlegen Sie, ob eine einzelne Antenne plus Magnetometer ausreicht oder ob ein GNSS mit zwei Antennen gerechtfertigt ist.
- Konstellations- und Frequenzunterstützung.Multi-Konstellationen- und Multifrequenzempfang verbessern Verfügbarkeit und Robustheit, insbesondere inL1/L2/L5-Frequenzbänderund versperrte Umgebungen.
- RTK-Korrektur-Unterstützung.Prüfen Sie, ob der Empfänger das in Ihrer Region und Anwendung verwendete Korrekturformat verarbeiten kann – RTCM, Netzwerk-RTK oder PPP-RTK.
- IMU / Dead Reckoning.Wichtig, wenn vorübergehende GNSS-Blockaden erwartet werden – Tunnel, Parkhäuser, Baumbedeckungen oder Industriehallen.
- Anti-Interferenz-Fähigkeit.Betrachten wir Umgebungen mit elektromagnetischen Störungen und Mehrweg-Effekten, in denen die Robustheit des Empfängers die reale Leistung bestimmt.
- Kommunikationsschnittstellen.CAN-, UART-, RS232-, RS485-, Ethernet- oder drahtlose Optionen müssen dem Fahrzeugsteuerungssystem und der Integrationsarchitektur entsprechen.
- Mechanische und Umweltanforderungen.Größe, Stromverbrauch, Betriebstemperatur, Abdichtung und Vibrationsbeständigkeit beeinflussen alle, welche Hardware eingesetzt werden kann.
Wie JUMPSTAR autonome Navigationsanwendungen unterstützt
JUMPSTAR ist ein Hersteller von GNSS-Technologie, der Positionierungshardware für autonome Systeme und Robotik anbietet. Das autonome Systemportfolio umfasst GNSS-Karten mit zwei Antennen, Dead-Reckoning-Module, RTK-Positionierungslösungen,GNSS/INS-Navigationslösungensowie Fahrzeug- und Flottenpositionierungsterminals, die sich über dieGNSS-Module, OEM-Platinen und RTK-Empfängerim Produktsortiment. Die Anwendungsseiten des Unternehmens identifizieren autonome mobile Roboter, Rasenmäher und intelligente Transportsysteme als unterstützte Szenarien.
Als technische Referenz gilt dieX27ist auf der offiziellen Produktseite als relevant für autonome Fahrsteuerungssysteme, unbemannte Fahrzeuge und Roboter aufgeführt. Es geht nicht um einen Vergleich der Spezifikationen, sondern um ein Muster: Ein Anbieter, der diese Anwendungen benennt, sollte in der Lage sein, die gesamte Kette zu besprechen, von der Antennenplatzierung und der Kurs-Baseline bis hin zu Korrekturquelle und Integrationsschnittstellen.
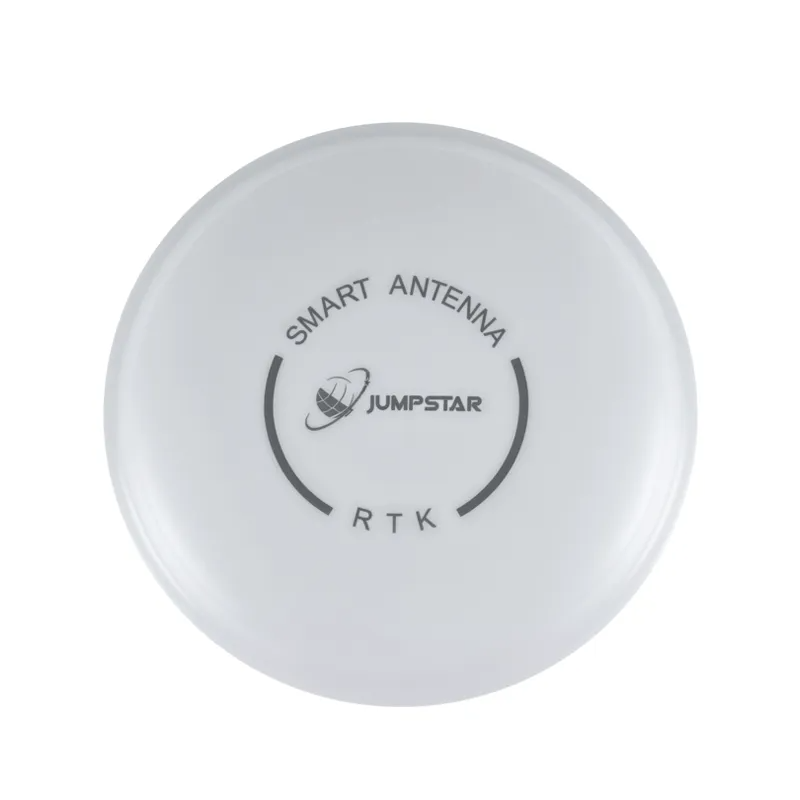
JGNSS X27 GNSS-Antenne für autonomes Fahren, unbemannte Fahrzeuge und robotische Anwendungen.
Bau eines Positionierungssystems für autonome Bewegung
Autonome Fahrzeuge benötigen Positionssysteme, die mehr als nur einfache GPS-Koordinaten liefern. PraktischGNSS-Lösungen für autonome Fahrzeugekombiniert Multi-Constellation-GNSS, RTK, Doppelantennen-Kurs, IMU/Dead Reckoning und zuverlässige Kommunikation – und die passende Konfiguration hängt vom Fahrzeugtyp, erforderlicher Genauigkeit, Betriebsumgebung, erwarteter GNSS-Blockierung und Integrationsanforderungen ab. Ein Lagerhaus-AMR, ein Feldroboter und ein Straßenfahrzeug werden am Ende mit unterschiedlichen Kombinationen derselben Technologien zusammenkommen.
Wenn Sie ein autonomes Fahrzeug, einen mobilen Roboter oder ein intelligentes Transportsystem entwickeln, wenden Sie sich an JUMPSTAR, um Ihre Anforderungen an die GNSS-Positionierung und Integration zu besprechen.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


