












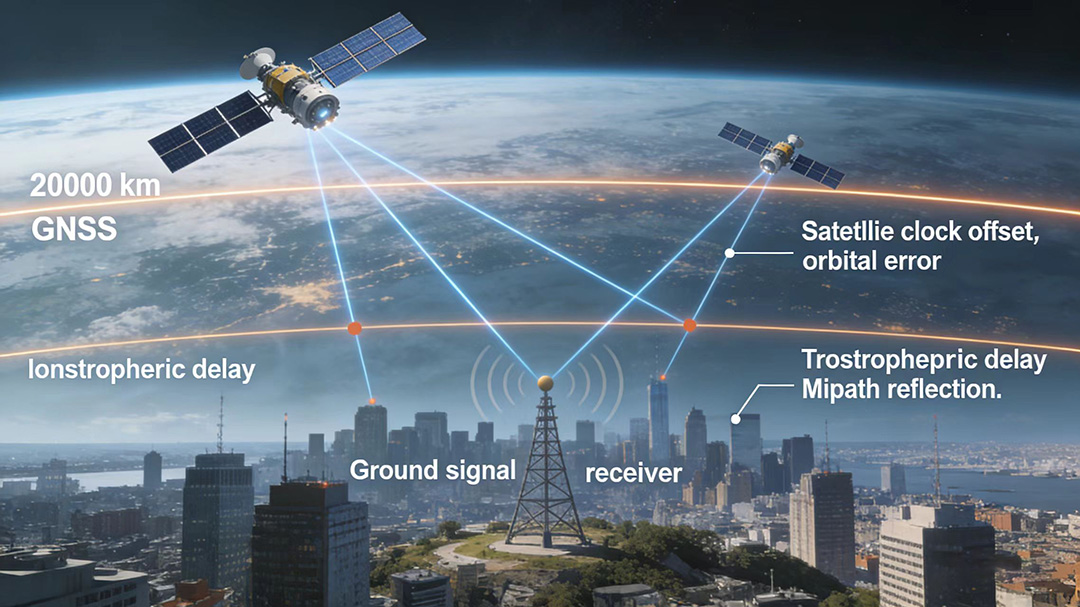
Beim Entwurf eines hochpräzisen GNSS-Systems ist eine der frühesten und folgenschwersten Entscheidungen die Wahl zwischenEchtzeit-Kinematik (RTK)undNachbearbeitete Kinematik (PPK)Korrekturmethoden. Beide Techniken erreichen eine Genauigkeit auf Zentimeterebene, indem sie Trägerphasen-Ambiguitäten beseitigen, unterscheiden sich jedoch grundlegend in Arbeitsablauf, Infrastrukturanforderungen und Anwendungseignung.
Dieser Artikel bietet einen technischen Vergleich von RTK und PPK, untersucht ihre zugrunde liegenden Prinzipien, betrieblichen Einschränkungen und die Szenarien, in denen jede Methode optimale Ergebnisse liefert. Egal, ob Sie UAV-Vermessungsplattformen, autonome Navigationssysteme oder Präzisionslandmaschinen entwickeln – das Verständnis dieser Unterschiede ist entscheidend für eine erfolgreiche Systemarchitektur.
Wie RTK funktioniert: Echtzeit-Zentimetergenauigkeit
RTK arbeitet, indem Korrekturdaten von einer stationären Basisstation in Echtzeit an einen mobilen Rover übertragen werden, typischerweise über Funkmodem, Mobilfunknetz oder Satellitenverbindung. Die Basisstation berechnet Fehlerkomponenten, ionosphärische Verzögerung, Tropossphärenverzögerung, Satellitentakt- und Ephemeridenfehler und sendet diese als differenzielle Korrekturen. Der Rover wendet diese Korrekturen auf seine eigenen Messungen an und ermöglicht sofortige Positionierung auf Zentimeterebene.
- Latenzsensitivität:Die RTK-Leistung verschlechtert sich, wenn die Korrekturlatenz steigt. Die meisten Anwendungen erfordern Korrekturen, die innerhalb von 1–2 Sekunden geliefert werden, um optimale Genauigkeit zu gewährleisten.
- Kommunikationsabhängigkeit:Eine kontinuierliche Datenverbindung zwischen Basis und Rover ist verpflichtend. Link-Ausfälle von mehr als wenigen Sekunden führen typischerweise dazu, dass der Rover seinen RTK-Fix verliert und zu weniger präzisen Differenzial- oder Standalone-Positionierungen zurückkehrt.
- Infrastrukturanforderungen:RTK benötigt entweder eine lokale Basisstation mit Funkabdeckung oder ein Abonnement für ein NTRIP-Korrekturnetz, das Mobilfunk- oder Internetverbindung bereitstellt.
- Anwendungsfall-Passung:Ideal für Anwendungen, die sofortiges Positionsfeedback erfordern, wie autonomes Lenken, UAV-Echtzeitnavigation und Steuerung von Baumaschinen.
RTK verwandelt GNSS von einer Navigationshilfe in ein Echtzeit-Steuersignal. In dem Moment, in dem man eine Maschine braucht, die auf Positionsdaten reagiert, lenkt, auslöst oder korrigiert, wird RTK zur einzig gangbaren Option.
Wie PPK funktioniert: Genauigkeit ohne Echtzeit-Einschränkungen
PPK verfolgt einen grundlegend anderen Ansatz. Sowohl die Basisstation als auch der Rover zeichnen unabhängig voneinander rohe GNSS-Messungen auf, einschließlich Pseudobereiche, Trägerphasen und Doppler-Beobachtungen, ohne jegliche Echtzeitkommunikation zwischen ihnen. Nach Abschluss der Mission werden diese Datendateien in Nachbearbeitungssoftware zusammengeführt, die die Flugbahn des Rovers mit Zentimeter-Präzision berechnet.
- Keine Kommunikationsverbindung:Da Basis und Rover während des Betriebs nicht kommunizieren, arbeitet PPK in Umgebungen ohne Funk- oder Mobilfunkabdeckung, einschließlich abgelegener Vermessungsgebiete und Überwasseroperationen.
- Höherer Fixzinssatz:Nachbearbeitungssoftware kann ausgefeilte Vorwärts-Rückwärts-Glättungsalgorithmen und Multi-Epoch-Mehrzeit-Mehrdeutigkeitsauflösungstechniken anwenden, die unter schwierigen Bedingungen oft höhere Fixraten als Echtzeit-RTK erreichen.
- Workflow-Overhead:PPK führt einen Verarbeitungsschritt zwischen Datenerfassung und Ergebnislieferung ein. Für zeitkritische Anwendungen kann diese Verzögerung inakzeptabel sein.
- Anwendungsfall-Passung:Bevorzugt für Luftfotogrammetrie, hydrographische Vermessungen und alle Anwendungen, bei denen die endgültige Position Stunden oder Tage nach der Entnahme benötigt wird, statt sofort.
Entscheidungsrahmen für Systemdesigner
Die Wahl zwischen RTK und PPK ist selten absolut; Viele moderne Empfänger unterstützen beide Modi, sodass Bediener für jede Mission die passende Methode auswählen können. Die Auswahl des primären Modus sollte jedoch von den Echtzeitanforderungen, der Kommunikationsinfrastruktur und den operativen Arbeitsabläufen der Anwendung geleitet werden.
Für autonome Systeme, die eine geschlossene Steuerung erfordern, ist RTK verpflichtend. Für Kartierung und Vermessung, bei der Daten nachträglich verarbeitet werden können, liefert PPK oft eine überlegene Genauigkeit mit einfacherer Feldlogistik. Das Verständnis der Positions-to-Action-Latenzanforderungen Ihrer Anwendung ist der Schlüssel zur richtigen Entscheidung.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


