












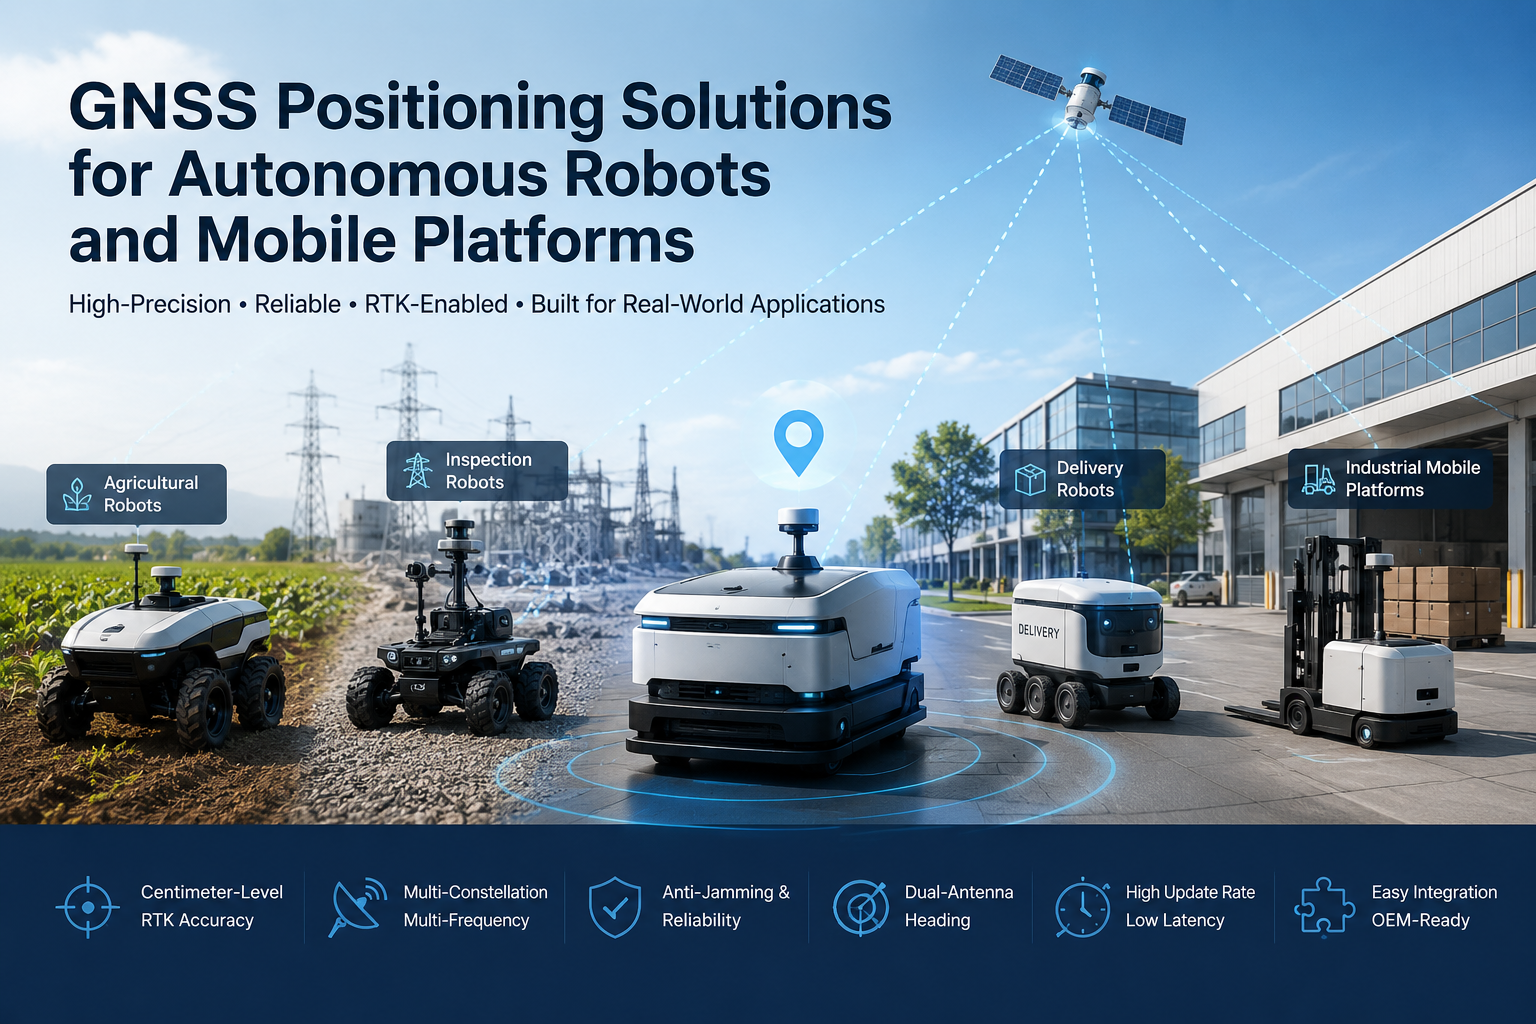
Autonome Roboter bewegen sich über kontrollierte Innenräume hinaus in Außen- und Halb-Outdoor-Anwendungen: landwirtschaftliche Roboter arbeiten auf Feldern, Inspektionsroboter, die Strom- und Pipeline-Infrastruktur patrouillieren, Lieferroboter, die Campusse und Industrieparks bedienen, autonome Fahrzeuge und industrielle mobile Plattformen, die in großen Außenanlagen arbeiten. Sobald ein Roboter einen festen Arbeitsplatz überschreitet, muss das System kontinuierlich drei Fragen beantworten: Wo bin ich? Wohin gehe ich? Wie sollte ich dorthin ziehen?
Die GNSS-Positionierung für autonome Roboter bietet die absolute geografische Referenz, die das gesamte Navigationssystem verankert. Ein GNSS-Empfänger teilt dem Robotercontroller in globalen Koordinaten an, wo sich die Plattform befindet, und wenn die Anwendung mehr verlangt, fügt RTK die Positionierung auf Zentimeterebene hinzu – vorausgesetzt, Korrekturdaten und geeignete Himmelssicht sind verfügbar. Dieser Artikel erklärt, wie GNSS und RTK in autonome Robotersysteme passen, wo sie den größten Wert bieten, wie sie mit IMU und anderen Sensoren kombiniert werden und was OEMs bei der Auswahl eines GNSS-Moduls für eine mobile Plattform berücksichtigen sollten.
Warum Positionierung für autonome Roboter entscheidend ist
Zuverlässige Positionierung ist das Fundament, auf dem autonome Roboter im Freien aufgebaut sind. Überlegen Sie, wofür der Roboter-Controller Positionsdaten benötigt:
- Genaue Positionsschätzung– muss der Roboter seine Echtzeitposition kennen, bevor er eine weitere Bewegung planen kann.
- Streckenführung— Lenkung, Sprühen, Mähen und Inspektion erfordern alle, dass der Roboter auf einem geplanten Weg bleibt, anstatt umherzulaufen.
- Wiederholbare Navigation— für Inspektion, Landwirtschaft und Logistik werden immer wieder dieselben Routen durchgeführt, und jede Fahrt muss mit der vorherigen übereinstimmen.
- Geofencing und Gebietsmanagement— Positionsdaten ermöglichen es dem System, zu bestätigen, dass sich der Roboter in seinem autorisierten Einsatzgebiet befindet, und reagieren, falls dies nicht der Fall ist.
- Flottenkoordination— Wenn mehrere mobile Plattformen am selben Standort arbeiten, helfen geteilte und verlässliche Positionsinformationen ihnen, Konflikte zu vermeiden und die Abdeckung zu koordinieren.
Es ist wichtig, genau zu definieren, was GNSS kann und was nicht. Der Betrieb im Innenraum, dichte Haube und starke Hindernisse können das Signal verschlechtern oder vollständig entfernen, weshalb serienmäßige Robotersysteme GNSS mit anderen Sensoren kombinieren. Für Außenplattformen bleibt GNSS jedoch die praktischste Quelle für eine absolute, driftfreie Positionsreferenz, und diese Rolle lässt sich nur schwer durch einen einzelnen alternativen Sensor ersetzen.
Wie GNSS autonome mobile Plattformen unterstützt
In einem typischen Robotersystem fungiert GNSS-Hardware als ein Eingang für den Navigationsstapel. Eine Antenne empfängt Satellitensignale, der Empfänger oder das Modul verarbeitet sie und gibt Positions- und Geschwindigkeitsdaten aus, der Robotercontroller verbraucht diese Daten, und das Navigationssystem nutzt sie für Pfadplanung und Bewegungssteuerung. Der Empfänger kann verschiedene Arten von Informationen liefern:
- Position— absolute Koordinaten in Breite, Längengrad und Höhe.
- Geschwindigkeit– abgeleitet aus der Dopplerverschiebung der Signale, oft genauer und mit geringerer Latenz als das Differenzieren aufeinanderfolgender Positionen.
- Zeit— GNSS-Empfänger geben präzise Zeit aus, die Subsysteme und Datenerfassung synchronisieren kann.
- Kurs– mit Doppelantennenfunktion oder integriertem Kompass kann der Empfänger auch die Ausrichtung der Plattform angeben.
Der Robotercontroller kombiniert diese Daten mit anderen Eingaben – Rad-Odometrie, einer IMU, Kameras, LiDAR – um die Positionsschätzung zu erstellen, die die Aktuatoren antreibt. GNSS ist die Komponente, die diese Schätzung über große Entfernungen und lange Betriebsstunden an die reale Welt bindet, ohne den Drift, den reine Dead-Reckoning-Sensoren ansammeln.
RTK GNSS für hochpräzise Roboternavigation
Standard-GNSS liefert eine Genauigkeit auf Meterebene, was für einfache Navigation in Ordnung ist, aber nicht für Operationen, die auf Zentimeter wiederholbar sein müssen. RTK – Real-Time Kinematic – schließt diese Lücke. Ein RTK-Empfänger verwendet Trägerphasenmessungen plus Echtzeitkorrekturen von einer Basisstation oder einem Netzwerkdienst, und wenn er eine feste Lösung erreicht, meldet er die Position mit Genauigkeit auf Zentimeterebene.
Der Wert von RTK für Roboter ist keine übergeordnete Genauigkeitszahl; Genau das ermöglicht diese Genauigkeit in der Praxis: Zentimeter-Positionierung statt Meter, verbesserte Wiederholbarkeit, sodass Rudern, Routen und Arbeitspassagen konsequent Lauf um Lauf wiedergeben, und reduzierte Positionsfehler, sodass Drift und Verspannungen, die Meter-Navigation für präzise Arbeiten unbrauchbar machen, weitgehend entfernt werden.
RTK auf Zentimeterebene ist am wichtigsten dort, wo die Werkzeuge und Entscheidungen des Roboters von der genauen Position abhängen: Präzisionslandwirtschaftsroboter, die die Geräte an den Erntereihen ausrichten müssen, Inspektionsroboter, die denselben Vermögenswert oder Defekt erneut untersuchen müssen, autonome Außengeräte, die kontrollierte Aufgaben ausführen, und hochpräzise mobile Plattformen, die nahe an fester Infrastruktur arbeiten. Für einen Vergleich mit Nachbearbeitungsalternativen siehe unseren Leitfaden aufRTK- vs. PPK-Korrekturmethoden.
GNSS-Positionierung für autonome Roboter über Plattformen hinweg
Die gleiche Positionierungstechnologie nimmt je nach Plattform und Mission unterschiedliche Formen an:
Landwirtschaftliche Roboter
Feldroboter benötigen autonome Navigation, die mit Reihen und Grenzen ausgerichtet bleibt, sowie wiederholbare Routen über eine Jahreszeit. RTK-Positionierung ist hier die Standardwahl, da die Betriebsumgebung offen im Himmel ist und die Wiederholbarkeit auf Zentimeterebene direkt zu konsistenteren Feldoperationen führt.
Inspektionsroboter
Inspektionsplattformen patrouillieren Strominfrastruktur, Pipelines und Außenanlagen entlang vordefinierter Routen und müssen zu denselben Punkten zurückkehren, um die Bedingungen über die Zeit zu vergleichen. Die routenbasierte Überwachung beruht darauf, dass der Roboter innerhalb von Zentimetern weiß, wo er sich befand, als jede Messung durchgeführt wurde.
Liefer- und Serviceroboter
Outdoor-Lieferroboter, Campus-Logistikplattformen und Transportsysteme für Industrieparks decken längere Strecken auf Gehwegen und inneren Straßen ab. Eine zuverlässige absolute Positionierung hält den Roboter auf seiner geplanten Route zwischen den Wegpunkten und bietet Redundanz, die es dem Navigationsstapel ermöglicht, sich von lokalen Sensorfehlern zu erholen.
Industrielle Mobile Plattformen
Lagerhöfe, Baustellen, Häfen und Bergbaustandorte beherbergen große mobile Geräte, die in offenen, aber rauen Umgebungen eingesetzt werden. GNSS-Empfänger auf diesen Plattformen unterstützen Maschinenpositionierung, Routenmanagement und Standortbewusstsein und benötigen die Robustheit, um auch unter Vibrationen, Staub und extremen Temperaturen zu arbeiten.
GNSS + IMU und Sensor Fusion für zuverlässige Roboternavigation
Ein serienmäßiges Roboternavigationssystem setzt selten auf einen einzelnen Sensor, und GNSS bildet da keine Ausnahme. In der Praxis arbeitet GNSS zusammen mit einer IMU, die Bewegung und Lage in kurzen Abständen liefert, der Radodometrie, die die eigene Bewegung des Fahrzeugs zwischen den Fixierungen meldet, sowie Kameras oder LiDAR, die dem Roboter eine lokale Sicht auf seine Umgebung geben.
Jeder Sensor hat Stärken und Schwächen. GNSS liefert eine absolute Positionsreferenz, die nicht driftet, aber unterbrochen oder degradiert werden kann. Eine IMU füllt diese Lücken für kurze Zeiträume, driftet aber mit der Zeit ab. Die Odometrie ist in sich geschlossen, sammelt aber Fehler an. Vision und LiDAR glänzen lokal, haben aber Schwierigkeiten mit langfristiger Position und globaler Verankerung. Die Sensorfusion kombiniert diese Eingaben, sodass die Position und die Kursschätzung des Roboters genauer und robuster sind, als es ein einzelner Sensor allein liefern könnte. Für einen tieferen Blick auf Fusion unter GNSS-verweigerten Bedingungen siehedie Rolle von IMU und Sensorfusion in GNSS-entsicherten Umgebungen.
Warum die Doppelantennen-Kurs für autonome Roboter wichtig ist
Ein Roboter, der sich im Freien bewegt, muss nicht nur wissen, wo er sich befindet, sondern auch, in welche Richtung er schaut. Ein GNSS mit einer einzelnen Antenne gibt Position an, und der Kurs muss von einer anderen Quelle stammen – typischerweise von einem Kompass oder einer IMU. Ein Kompass misst das Magnetfeld der Erde, das in offenen Flächen zuverlässig ist, aber durch Metallstrukturen, Elektromotoren und andere magnetische Störungsquellen auf Roboterplattformen gestört werden kann.
Dual-Antennen-GNSS löst dies anders: Durch Messung des Phasenunterschieds zwischen zwei Antennen, die mit einem bekannten Abstand montiert sind, berechnet der Empfänger die Orientierung der Plattform direkt aus den Satellitensignalen. Da sie nicht auf magnetische Messungen angewiesen ist, kann sie in elektromagnetisch komplexen Umgebungen eine stabilere Kursreferenz bieten. Wo der Empfänger sie unterstützt, kann dieselbe Dual-Antennen-Geometrie auch Pitch und Roll ausgeben.
Dies gilt für autonome Fahrzeuge, mobile Roboter und landwirtschaftliche Maschinen, deren Steuerschleifen von einer genauen Ausrichtung abhängen – zum Beispiel das Ausrichten eines Geräts oder das Lenken eines Fahrzeugs unter Vibrationen auf einer geraden Linie. Dual-Antennen-GNSS ist kein Ersatz für eine IMU; Es ergänzt es. Viele Systeme verwenden einen GNSS-Kurs zusammen mit einer IMU, wobei der GNSS-Kurs als stabile Referenz dient, die verhindert, dass die Steuerung der fusionierten Lage abdriftet.
GNSS-Herausforderungen in realen Roboterumgebungen
Echte Roboterumgebungen sind selten ideal für GNSS. Das Verständnis der Fehlerarten hilft OEMs, die richtige Hardware zu spezifizieren:
- Signalblockade– Gebäude, Bäume und Brücken können Satelliten verbergen und die Anzahl der nutzbaren Signale verringern.
- Multipath— Signale, die von Gebäuden und Metallstrukturen reflektiert werden, erreichen nach dem direkten Signal die Antenne und beeinträchtigen die Messung.
- Elektromagnetische Störungen— Industriegeräte, Motoren und Leistungselektronik können Rauschen in die HF-Umgebung einbringen.
- Dynamische Bewegung— schnelle Bewegung und Vibration stellen höhere Anforderungen an die Tracking-Schleifen und die Aktualisierungsrate des Empfängers.
- Städtische und halb-oute Bedingungen— urbane Canyons kombinieren teilweise Sichtbarkeit des Himmels mit reflektierten Signalen, und teilweise geschützte Bereiche liegen zwischen vollem offenem Himmel und Indoor-Betrieb.
Die technischen Reaktionen auf diese Herausforderungen sind gut etabliert: Multi-Konstellationen- und Multifrequenzempfang, um nutzbare Satelliten zu maximieren (siehe unseren Artikel überMehrstellationen-GNSS- und L1/L2/L5-Frequenzbänder), Frontend-Filter- und Anti-Jamming-Techniken zur Widerstandsfähigkeit gegen Interferenz, Mehrweg-Minderungsalgorithmen zur Ablehnung reflektierter Signale, hohe Aktualisierungsraten und niedrige Latenz zur Anpassung der Dynamik sowie Sensorfusion zur Überbrückung der Lücken, die GNSS allein nicht liefern kann.
Worauf sollten OEMs bei einer GNSS-Lösung achten?
Die Wahl eines GNSS-Moduls oder -Empfängers bedeutet, die Technologie an die Mission anzupassen. Die wichtigsten Bewertungskriterien:
- Positionsgenauigkeit— wählen Sie die Genauigkeitsklasse, die die Anwendung tatsächlich benötigt: Meter-Ebene für die Grundnavigation, Sub-Meter-Klasse, wo sie enger sind, oder Zentimeter-RTK für Präzisionsarbeit.
- Update rate— eine schnell fliegende Plattform benötigt eine höhere Ausgangsrate, sodass der Controller immer eine frische Position hat; Raten von 10 Hz und höher sind in der dynamischen Robotik üblich, und die genaue Anforderung hängt von der tatsächlichen Produktspezifikation ab.
- Latenz— die Verzögerung zwischen einer gemessenen Position und der Übertragung an den Regler; Niedrige Latenz ist für Echtzeit-Kontrollschleifen wichtig.
- Kursfähigkeit— Wenn der Roboter eine Ausrichtung benötigt, betrachten Sie einen Empfänger oder ein Modul mit Doppelantennen-Heading-Unterstützung und bewerten Sie die Kursgenauigkeit zusammen mit der Antennenbasislänge.
- GNSS-Sternbilder— die Unterstützung für GPS, BDS, GLONASS, Galileo, QZSS, NavIC und SBAS auf dem Produkt verfügbar zu prüfen; Mehr Sternbilder bedeuten mehr Redundanz.
- Frequenzunterstützung— Einzelfrequenz ist einfacher, Doppelfrequenz verbessert die Zuverlässigkeit des RTK, und Multifrequenz erhöht Robustheit; Vergleichen Sie die Abdeckung von L1, L2 und L5.
- Schnittstellen— die elektrischen Schnittstellen (UART, CAN, I2C, USB, Ethernet) an die verfügbaren Busse des Robotercontrollers anzupassen.
- Größe und Kraft— Für kleine mobile Plattformen sind Maße, Gewicht und Stromverbrauch erstklassige Designbeschränkungen.
- Umweltzuverlässigkeit— Außenroboter sind extremen Temperaturen, Vibrationen, Schocks, Staub und Feuchtigkeit ausgesetzt; Bestätigen Sie den Betriebsbereich des Produkts und den Schutz für die vorgesehene Umgebung.
Die richtige Antwort hängt vom Missionsprofil des Roboters ab, und die Spezifikation muss in der tatsächlichen Betriebsumgebung validiert werden – ein offenes Feld, eine Baumgrenze, ein Hafenhof oder ein Industriegelände verhalten sich ganz anders.
JUMPSTAR GNSS-Lösungen für autonome Roboter
JUMPSTAR bietet GNSS-Module, RTK-Empfänger, OEM-Platinen, Positionierungsterminals und verwandte GNSS-Lösungen für hochpräzise Positionierungsanwendungen, mit einem Produktsortiment, das auf OEM-Integration und nicht auf Labornutzung ausgelegt ist. Drei seiner Produkte entsprechen direkt den Bedürfnissen von Herstellern autonomer Roboter und mobilen Plattformen:
DieJS-RK43-3ist ein Dual-Band-(L1+L5) GNSS-Hochpräzisions-Positionierungsmodul, das kompakte eingebettete Roboter- und UAV-Plattformen ausbaut. Die integrierte Antenne, 200 Hochgeschwindigkeitskanäle und die RTK-Leistung auf Zentimeterebene (horizontale 1,0 cm + 1 ppm) sind in einem Gehäuse von etwa Φ48 × 43,2 × 37 mm enthalten, das weniger als 23,2 g wiegt, mit einem durchschnittlichen Betriebsstrom von 58 mA bei 5,0 V. Für kleine Plattformen, bei denen Größe und Leistung knapp sind, kann sie in Robotersysteme, landwirtschaftliche Geräte und UAV-Navigation integriert werden und unterstützt sowohl den Betrieb von Rover- als auch Basisstationen.
Wo der Roboter sowohl seine Ausrichtung als auch seine Position kennen muss, gilt dieJS-SK43H-AHist ein kompaktes Mehrband-RTK-Positionierungs- und Kursantennenmodul. Er verfolgt 789 Hardware-Kanäle, erreicht eine RTK-Genauigkeit von 0,6 cm + 0,5 ppm, und sein Dual-Antennen-Design liefert eine ultrakurze Baseline-Kurve bis zu 0,03°. Die Signallatenz unter 10 ms (99,9 %) eignet sich für hochdynamische Plattformen, und ihre AIM+, LOCK+, IONO+ und APME+ Interferenz- und Spoofing-Minderungstechnologien helfen, eine stabile Positionierung in komplexen elektromagnetischen Umgebungen aufrechtzuerhalten.
Für hochdynamische Plattformen, die die schnellsten Positionsupdates benötigen, gilt dieJS-X6Sist ein Mehrband-, Multi-Konstellation-GNSS-Empfänger mit 448 Hardwarekanälen und einer Update-Rate von 100 Hz bei Latenz unter 10 ms. Es ist in Single-Antenna- (Positionierungs-) und Doppelantennen-Versionen (Positionierung plus Kurs und Lage) erhältlich und kombiniert AIM+, LOCK+, APME+, IONO+ und RAIM+ Interferenzschutz mit reichhaltigen Schnittstellen – drei UARTs, Type-C-USB und einem Ethernet-Port – sowie Kompatibilität mit gängigen Open-Source-Autopiloten.
Das gesamte JUMPSTAR-Sortiment an Modulen, Empfängern und Antennen kann auf demJUMPSTAR-Produktseite.
Entwicklung eines GNSS-Positionierungssystems für autonome Roboter
Der GNSS-Empfänger oder das Modul ist ein Glied in einer größeren Kette, und das System funktioniert nur so gut wie sein schwächstes Glied. Ein vollständiges GNSS-basiertes Positionierungssystem für eine Roboterplattform umfasst typischerweise:
- GNSS-Empfänger oder -Modul– der Positionierungsmotor, der Position, Geschwindigkeit und optional Kurs erzeugt.
- GNSS-Antenne— ausgewählt für die Frequenzbänder und die Mehrwege-Umgebung; Die Antennenplatzierung auf der Plattform ist genauso wichtig wie der Empfänger.
- RTK-Korrekturdaten— eine Basisstation oder einen Netzwerkdienst, der RTCM-Korrekturen liefert, wenn eine Genauigkeit auf Zentimeterebene erforderlich ist.
- Roboter-Controller— der Computer, der Positionsdaten erfasst und die Navigationslogik ausführt.
- Sensorfusion— kombiniert GNSS mit einer IMU, Odometrie und anderen Sensoren für Kontinuität und Robustheit.
- Navigation und Bewegungssteuerung– die Algorithmen, die die Sicherungsposition und Kurs in Lenk- und Antriebsbefehle umwandeln.
Die reale Leistung dieses Systems hängt von mehr als nur dem Spezifikationsblatt des Empfängers ab: Antenneninstallation und Himmelsansicht, Korrekturdatenqualität, Satellitensicht, HF-Umgebung, Controllerarchitektur, Fusionsalgorithmus und Software-Stack tragen alle bei. Ein OEM, der das GNSS-Subsystem als ein technisches Teil des Roboters behandelt – spezifiziert, integriert und zusammen mit Antenne, Korrekturen und Software validiert – erhält eine weitaus zuverlässigere Navigation als einer, der am Ende des Designs einen Empfänger am Gehäuse anbringt.
Fazit
GNSS bietet eine unverzichtbare absolute Positionierungsreferenz für autonome Roboter und mobile Plattformen, und GNSS-Positionierung für autonome Roboter ist zu einer zentralen Technologieentscheidung für OEMs geworden, die Außenplattformen bauen. RTK verbessert die Genauigkeit bis zum Zentimeter weiter für Anwendungen, die präzise, wiederholbare Navigation erfordern. Je nach Plattform kann die richtige Wahl ein kompaktes GNSS-Modul für die Embedded-Integration sein, ein RTK-Empfänger für Arbeiten auf Zentimeterebene, eine Doppelantennenlösung, bei der die Kursrichtung wichtig ist, ein Empfänger mit hoher Aktualisierungsrate für dynamische Steuerung oder ein Multifrequenzsystem für maximale Robustheit in schwierigen Umgebungen.
Egal, in welche Richtung die Anwendung geht, der praktische Weg ist derselbe: Das Positionierungsbudget der Mission definieren, die Technologie in der realen Umgebung validieren und das GNSS-Subsystem als entworfenen Teil des Roboters und nicht als Nachgedanke integrieren.
Einen autonomen Roboter oder eine mobile Plattform bauen?
JUMPSTAR bietet GNSS-Module, RTK-Empfänger und Positionierungslösungen, die für OEM-Integration über autonome Roboter, mobile Plattformen, UAVs und hochpräzise Anwendungen entwickelt wurden.
Kontaktieren Sie JUMPSTAR, um Ihre GNSS-Anforderungen zu besprechen.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


