












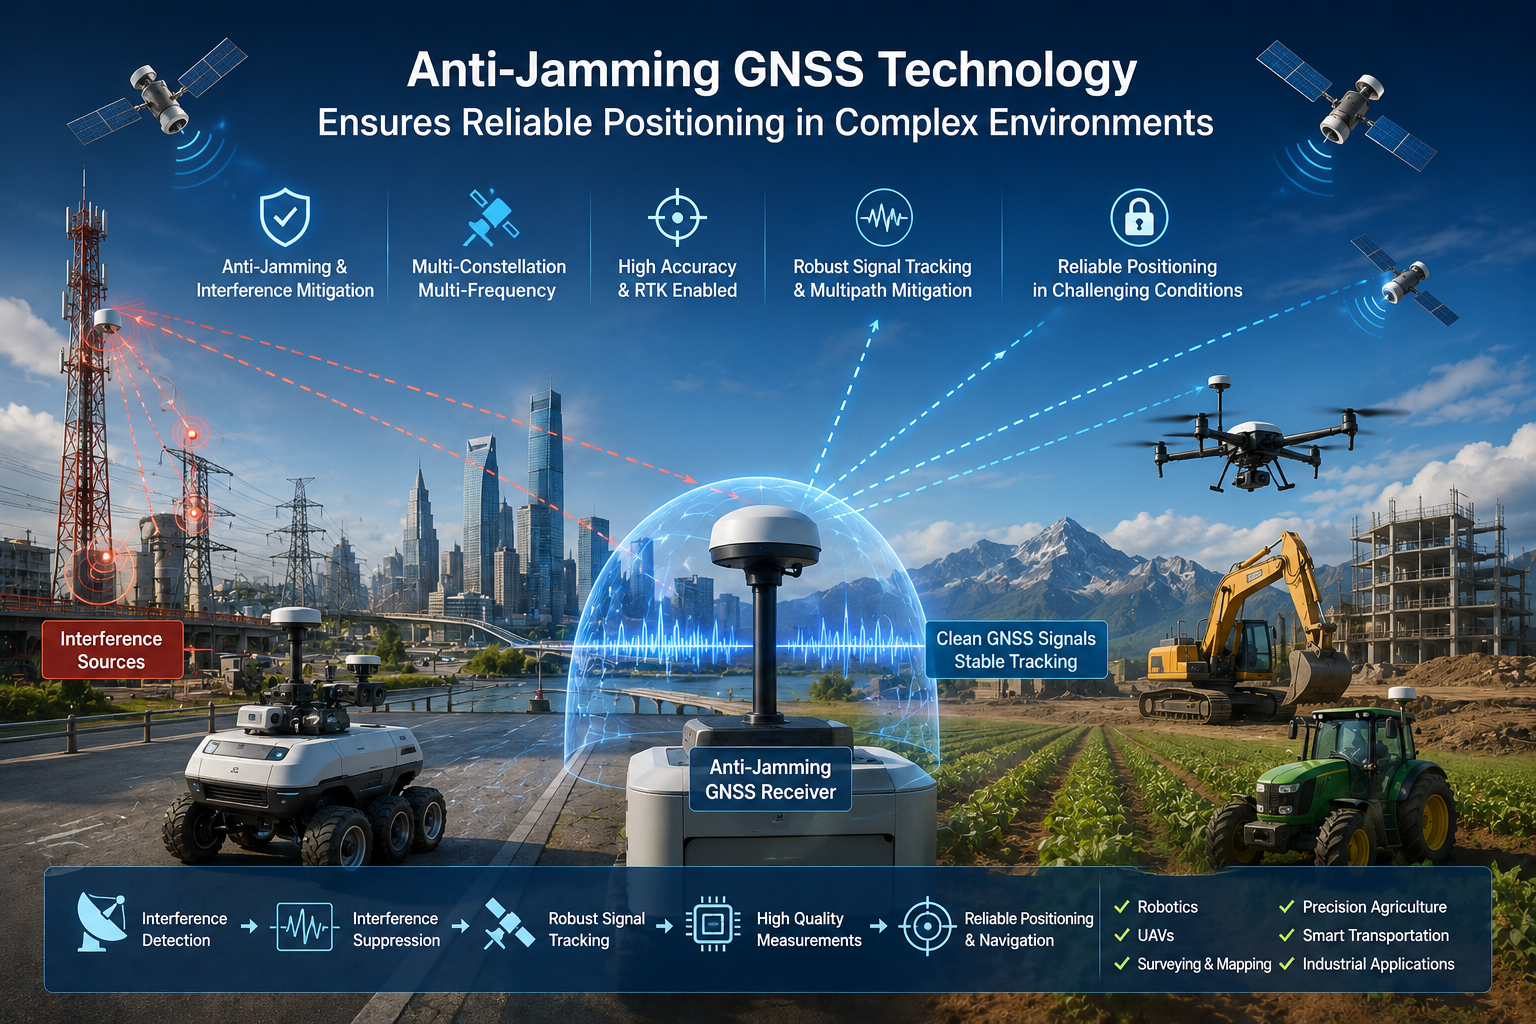
GNSS-Anwendungen bewegen sich zunehmend in anspruchsvollere Umgebungen: autonome Roboter, UAVs in der Nähe der Strominfrastruktur, intelligenter Transport in städtischen Gebieten, Vermessungen rund um Metallstrukturen und Präzisionslandmaschinen auf offenen Feldern. Satellitensignale erreichen die Erdoberfläche mit extrem niedrigen Leistungsniveaus – deutlich schwächer als die meisten anderen Funksignale in der Nähe –, was den Empfänger anfällig für unerwünschte HF-Signale und Signale macht, die von Gebäuden, Fahrzeugen und Metallstrukturen reflektiert werden.
Aus diesem Grund reicht eine hohe Positionsgenauigkeit allein nicht mehr aus. Ein Empfänger kann auf dem Papier hervorragend aussehen, aber wenn er keine stabile Fixierung hält, wenn die HF-Umgebung feindlich wird, scheitert die Anwendung. Zuverlässigkeit bei Störungen ist genauso wichtig wie die Genauigkeit, und hier kommt die Anti-Jamming-GNSS-Technologie ins Spiel. Dieser Artikel erklärt, was GNSS-Störungen sind, wie sie die Positionierung verschlechtert, wie Anti-Störtechniken funktionieren und was OEMs bei der Auswahl eines Anti-Jamming-GNSS-Empfängers oder -Moduls berücksichtigen sollten.
Was ist GNSS-Störung?
Ein GNSS-Empfänger muss extrem schwache Satellitensignale erkennen und verarbeiten – typischerweise etwa −125 dBm oder weniger an der Antenne. Wenn andere HF-Signale in das Empfänger-Frontend gelangen, können sie dieses winzige Signal überwältigen: Signal-Rausch-Bedingungen verringern, Satellitensperre unterbrechen, Positionsfehler erhöhen, RTK-Konvergenz verlangsamen und in schweren Fällen einen vollständigen Verlust der Positionierung verursachen.
Die zentrale Idee ist einfach. Das Problem ist nicht, dass die Satelliten vom Himmel verschwinden; der Empfänger kann einfach nicht in der Lage sein, nützliche GNSS-Signale von unerwünschter RF-Energie zu trennen, die an derselben Antenne ankommt. Wenn diese Trennung versagt, verschlechtern sich die Messungen und die Positionsausgabe verschlechtert sich mit ihnen. Die GNSS-Interferenzminderung hält die Messungen auch bei unerwünschter RF-Energie nutzbar.
Woher kommt GNSS-Störung?
Interferenzquellen lassen sich in drei große Kategorien einteilen, und ein echter Einsatz kann mehreren davon gleichzeitig gegenüberstehen.
Absichtliche Beeinträchtigung
Absichtliche Störungen umfassen Störungen und andere Formen absichtlicher RF-Störungen, die darauf ausgelegt sind, den GNSS-Empfang zu stören – zum Beispiel das Übertragen von RF-Energie in oder nahe den GNSS-Frequenzbändern, um die Satellitenverfolgung zu erschweren oder unmöglich zu machen. Es handelt sich um eine Sicherheits- und Resilienzfrage für kritische Infrastrukturen und jedes System, dessen Betrieb von kontinuierlicher Positionierung abhängt.
Unbeabsichtigte Beeinträchtigung
Die meisten Störungen in industriellen Umgebungen sind unbeabsichtigt. Industrieelektronik, Leistungselektronik, Motoren, Kommunikationsgeräte und schlecht abgeschirmte Elektronik können Energie abgeben, die innerhalb der GNSS-Bänder liegt oder Breitbandrauschen abstrahlt, das das Empfänger-Frontend nicht vollständig filtern kann. Diese Quellen befinden sich oft in der Nähe der Antenne, was sie besonders schädlich macht.
Interferenz auf Bahnsteigebene
Eine dritte Quelle ist die Plattform selbst. Roboter, UAVs und Fahrzeuge tragen Schaltnetzteile, Motoren, digitale Elektronik und Kommunikationsmodule, die Störungen auf die auf derselben Plattform montierte GNSS-Antenne abstrahlen können. Antennenplatzierung, Erdung, Abschirmung und Frontend-Filterung bestimmen alle, wie viel dieses Rauschens den Empfänger erreicht.
Wie GNSS-Interferenzen die Positionierungsleistung beeinflussen
Die Auswirkungen von Interferenzen auf ein Positionierungssystem bilden eine Kaskade. Je nach Schweregrad kann ein OEM eines der folgenden Fälle feststellen:
- Verlust der Satellitenverfolgung— der Empfänger lässt die Lock-Position bei einzelnen Satelliten ab, wodurch die für eine Positionslösung verfügbare Geometrie reduziert wird.
- Reduzierte Positionierungsverfügbarkeit– das System kann für Minuten oder länger keine Position ausgeben oder in einen Modus mit geringerer Genauigkeit wechseln.
- RTK-Konvergenzprobleme— Interferenz macht Trägerphasenmessungen lauter, sodass die RTK-Initialisierung und -Fixierung langsamer und weniger stabil werden.
- Erhöhte Positionsfehler— selbst wenn eine Fixierung beibehalten wird, können verschlechterte Messungen Positionen erzeugen, die springen, abdriften oder außerhalb des erwarteten Fehlerbudgets liegen.
- Navigationsinstabilität– bei UAVs, Robotern und autonomen Fahrzeugen breitet sich ein instabiler Positionsfeed direkt in die Navigations- und Steuerschleifen aus, die die Plattform steuern.
Positionszuverlässigkeit ist eine Systemanforderung, nicht nur eine Genauigkeitsspezifikation. Ein Empfänger, der sein Genauigkeitsziel auf einem offenen Testgelände erreicht, kann im Feld weiterhin ausfallen, wenn er die RF-Bedingungen der realen Umgebung nicht bewältigen kann.
Anti-Jamming-GNSS-Technologie: Wie funktioniert sie?
Die Anti-Jamming-GNSS-Technologie ist kein einzelnes Merkmal, sondern eine Reihe von Techniken, die das RF-Frontend, die Signalverarbeitung und die Positionierungs-Engine des Empfängers umfassen. Robuste Anti-Jamming-Empfänger kombinieren mehrere Schichten:
- Interferenzerkennung— überwacht der Empfänger kontinuierlich die HF-Umgebung und identifiziert abnormale HF-Energie oder plötzliche Veränderungen der Signalbedingungen, die auf Störungen hinweisen.
- Interferenzunterdrückung— sobald eine Interferenz erkannt ist, verringern Unterdrückungstechniken deren Auswirkungen auf die Signalverarbeitung, zum Beispiel indem sie schmalbandige oder eintönige Interferenz innerhalb der GNSS-Frequenzbänder ablehnen.
- Robuste Signalverfolgung— Tracking-Schleifen sind so konzipiert, dass sie Satellitensignale unter schlechten Bedingungen so lange wie möglich halten und so die Blockierung aufrechterhalten, wo ein herkömmlicher Empfänger aufgeben würde.
- Multi-Sternbild-Empfang— durch die gleichzeitige Verarbeitung von GPS, BDS, GLONASS, Galileo, QZSS und anderen Konstellationen (je nach Produkt) erhält das System mehr nutzbare Signale und mehr Redundanz, wenn einige betroffen sind.
- Mehrfrequenzempfang— das Tracking von L1, L2 und L5 bringt Vielfalt: Störungen betreffen selten jedes Band gleichermaßen, sodass der Mehrfrequenzempfang der Positionierungs-Engine Alternativen bietet.
Es ist wichtig, genau zu sagen, was diese Techniken können und was nicht. Multi-Konstellationen und Multifrequenz-Empfang verbessern die Robustheit erheblich, beseitigen jedoch Störungen nicht vollständig – ein leistungsstarker Störsender kann dennoch jeden Empfänger überfordern. Das Ziel der Anti-Jamming-Technologie ist es, den Bereich der Bedingungen zu erweitern, unter denen das System weiterhin nutzbare Positionierungen erzeugt – genau das, was industrielle Anwendungen benötigen. Für Hintergrundinformationen siehe unseren Artikel aufMulti-Konstellation-GNSS sowie die L1-, L2- und L5-Frequenzbänder.
Anti-Jamming ist nicht dasselbe wie Multipath-Mitigation
Interferenz-, Mehrweg- und ionosphärische Effekte werden oft gemeinsam diskutiert, aber es sind unterschiedliche Probleme mit unterschiedlichen Lösungen.
- Interferenzbezeichnet unerwünschte HF-Energie, die den Empfang und die Verarbeitung von GNSS-Signalen beeinträchtigt – zum Beispiel ein Störsender oder ein industrieller Sender in der Nähe der Antenne.
- Multipathtritt auf, wenn GNSS-Signale von Gebäuden, Metallstrukturen oder Fahrzeugen reflektiert werden und die Antenne sowohl direkt als auch über Reflexionspfade erreichen. Die reflektierten Signale überlappen das direkte Signal und verursachen Messfehler, die allein durch Filterung nicht korrigiert werden können.
- Ionosphärische Effektewerden durch Veränderungen in der Ionosphäre verursacht, die die Ausbreitung des GNSS-Signals beeinflussen, insbesondere unter bestimmten Bedingungen und Regionen. Sie verändern die Signalverzögerung auf eine Weise, die modelliert oder korrigiert werden muss.
Diese Probleme können gleichzeitig auftreten, weshalb ein hochzuverlässiges GNSS-System mehrere Bereiche gleichzeitig abdeckt: Störungsminderung, Mehrwegminderung, ionosphärische Minderung, Signalintegrität und Mehrfrequenzempfang. Ein Empfänger, der mit Störungen gut umgeht, kann in einer städtischen Schlucht immer noch Probleme mit Multipath haben, und umgekehrt. Weitere Informationen finden Sie in unserem Leitfaden zuMehrweg-Minderung und fortgeschrittene Algorithmen für die städtische Positionierung.
Warum Anti-Jamming für hochpräzise RTK wichtig ist
RTK erhöht die Messlatte für die Leistung des Empfängers. Eine RTK-Lösung erzeugt nicht nur eine Position; Sie benötigt stabile Trägerphasenverfolgung, zuverlässige Korrekturverarbeitung, schnelle und stabile Konvergenz sowie kontinuierliche feste Lösungen – all das anfällig für Störungen:
Interferenz fügt Störungen zu Trägerphasenmessungen hinzu, was es erschwert, ganzzahlige Mehrdeutigkeiten zu lösen und eine feste Lösung zu halten. Das Ergebnis ist eine langsamere Initialisierung, häufigere Verluste der Fixierung und längere Zeiträume mit verschlechterter Genauigkeit. Bei Vermessungen, UAV-Kartierung, landwirtschaftlichen Maschinen, autonomen Robotern und Leistungsinspektion kann ein RTK-System, das in einer lauten Umgebung aus dem festen Modus fällt, ebenso störend sein wie eines, das nie eine Zentimetergenauigkeit erreicht.
Deshalb kann die Anti-Jamming-Fähigkeit genauso wichtig sein wie die theoretische Genauigkeit. Ein Empfänger, der jedes Mal seine Fixierung verliert, wenn ein Motorcontroller umschaltet oder ein nahegelegener Sender aktiv wird, ist in der Praxis weniger nützlich als einer, der unter denselben Bedingungen eine kontinuierlich feste Lösung beibehält. GNSS-Störungsunterdrückung und stabile RTK-Leistung gehen Hand in Hand.
GNSS-Anti-Jamming für verschiedene industrielle Anwendungen
Wie Anti-Jamming wirkt, variiert je nach Anwendung:
UAVs und Drohnen
UAV-Plattformen sind klein, schnell und elektrisch laut. Die Integration muss leicht sein, die Positionierung muss während der dynamischen Bewegung stabil bleiben, und die HF-Umgebung – die eigene Elektronik, Videoverbindungen und Steuerlinks des UAV – kann überfüllt sein. Niedrige Latenz und eine hohe Aktualisierungsrate sind genauso wichtig wie die Störungsunterdrückung.
Autonome Roboter
Outdoor-Roboter benötigen Routenverfolgung und wiederholbare Positionierung über lange Betriebszeiten. Ihre eigenen Motoren, Stromversorgungen und Kommunikationsmodule erzeugen Störungen auf Plattformebene, während Gebäude und Metallarmaturen Mehrwege-Kabel hinzufügen. Die kontinuierliche Positionierung ist wichtig, weil eine Lücke im Positionsfeed die Aufgabe des Roboters unterbricht.
Präzisionslandwirtschaft
Landwirtschaftliche Geräte navigieren durch offene Felder mit wiederholbaren Routen, Maschinenführung und autonomen Geräten. Die Störungsquellen sind seltener als in städtischen Gebieten, aber Zuverlässigkeit über große Felder und lange Betriebstage ist unerlässlich – eine Korrektur, die während eines Durchlaufs abfällt, bedeutet eine übersehene oder überlappende Reihe.
Strom- und Infrastrukturinspektion
Inspektionsplattformen arbeiten in der Nähe von elektrischen Geräten, Umspannwerken und Metallkonstruktionen, wo die HF-Umgebung komplex und unvorhersehbar ist. Eine zuverlässige Positionierung in der Nähe der Infrastruktur erfordert Empfänger, die Störungen tolerieren und Signale in Anwesenheit starker nahegelegener Energie aufrechterhalten.
Vermessung und Kartierung
Vermessungsteams verlangen Genauigkeit auf Zentimeterhöhe und zuverlässige RTK-Korrektur. Signalverfügbarkeit und Multipath um Strukturen bestimmen, wie zuverlässig ein Basis-Rover-Paar eine feste Lösung erreicht, und Interferenzen können die Produktion vollständig zum Stillstand bringen.
Worauf sollten OEMs bei einem Anti-Jamming-GNSS-Empfänger achten?
Bei der Bewertung eines Anti-Jamming-GNSS-Empfängers oder -Moduls lesen Sie das Spezifikationsblatt mit dem tatsächlichen Missionsprofil ab. Die wichtigsten Kriterien:
- Störungserkennung und -unterdrückung— implementiert das Produkt spezielle Erkennungs- und Unterdrückungstechniken, wie in den offiziellen Spezifikationen beschrieben?
- Multi-Konstellationen-Unterstützung— überprüfen, welche Sternbilder tatsächlich unterstützt werden (GPS, BDS, GLONASS, Galileo, QZSS und andere); Mehr Sternbilder bedeuten mehr Redundanz, wenn einige Signale verschlechtert werden.
- Multifrequenz-Unterstützung— L1-, L2- und L5-Abdeckung fügt Vielfalt vor Interferenzen hinzu und verbessert die RTK-Robustheit; Bestätige die Bänder anhand des Datenblatts.
- RTK-Leistung— Bewertung der RTK-Genauigkeit, Initialisierungsgeschwindigkeit, Unterstützung für Korrekturprotokolle und der Stabilität der festen Lösung unter degradierten Bedingungen.
- Update rate and latency— dynamische Plattformen benötigen frische Positionsdaten mit hoher Rate und geringer Latenz; Überprüfen Sie die tatsächlichen Zahlen des Empfängers.
- Mehrweg-Minderung— Für städtische, industrielle und metallreiche Umgebungen ist reflektierte Signalunterdrückung eine besondere Fähigkeit, die es zu bestätigen gilt.
- Anti-Spoofing– wenn das Produkt dies explizit unterstützt, schützt Anti-Spoofing vor gefälschten GNSS-Signalen. Es ist eine andere Funktion als Anti-Jamming, daher sollten Sie beide mit den tatsächlichen Fähigkeiten des Produkts vergleichen.
- Größe und Kraft— bei UAVs, Robotern und eingebetteter Ausrüstung sind Maße, Gewicht und Stromverbrauch erstklassige Einschränkungen.
- Schnittstellen— die dokumentierten elektrischen Schnittstellen (UART, USB, Ethernet, CAN, I2C) mit den Bussen des Host-Controllers abzustimmen.
Kein einzelnes Produkt passt auf jede Plattform, daher sollte die Auswahl von der Betriebsumgebung ausgehen und nicht von einer Genauigkeitszahl in der Überschrift.
JUMPSTARs Ansatz zur zuverlässigen GNSS-Positionierung
JUMPSTAR baut hochpräzise GNSS-Module, Empfänger und Positionierungslösungen für die OEM-Integration und konzentriert sich auf die tatsächlichen Bedingungen, denen industrielle Plattformen ausgesetzt sind. Sein Ansatz kombiniert Multi-Konstellationen- und Multifrequenzempfang, Interferenz- und Multipath-Minderung, ionosphärische Minderung, hohe Aktualisierungsraten mit niedriger Latenz, RTK-Fähigkeit, Dual-Antennen-Heading und Anti-Spoofing-Unterstützung, wo ein Produkt diese bietet.
Eine zuverlässige Positionierung ergibt sich aus einer Kombination aus Empfängerarchitektur, Signalverarbeitung, HF-Design, Antennenauswahl, Korrekturdaten und Systemintegration – nicht durch eine einzelne Spezifikation. Die Reihe ist so gestaltet, dass OEMs die passende Kombination für ihre Plattform auswählen können – von kompakten eingebetteten Modulen bis hin zu voll ausgestatteten Empfängern.
JUMPSTAR GNSS-Produkte mit Anti-Jamming-Fähigkeiten
Drei JUMPSTAR-Produkte veranschaulichen, wie Anti-Jamming-Fähigkeiten in verschiedenen Formfaktoren implementiert werden:
DieJS-AP55ist ein Multiband-, Multi-Konstellation-GNSS-Empfänger für UAV-, Roboter- und autonome Fahranwendungen. Es kombiniert 448 Hardware-Kanäle mit vollständigem Empfang (GPS, BDS, GLONASS, GALILEO, QZSS, NavIC und SBAS), einer Update-Rate von 100 Hz mit Latenz unter 10 ms sowie AIM+, IONO+, APME+ und RAIM+ Technologien für robuste Leistung in komplexen Umgebungen. Die RTK-Genauigkeit erreicht 0,6 cm + 1 ppm, und die optionale AP55H-Doppelantennenversion fügt den Kurs nach unten auf 0,15° hinzu. Die OSNMA-Anti-Spoofing-Unterstützung bietet OEMs Schutz sowohl gegen Störungen als auch gegen gefälschte Signale.
Für Plattformen, die sowohl Kurs als auch Positionierung benötigen, gilt dieJS-CK15-3ist ein Multi-Constellation-Empfänger mit Doppelantennen-Heading und integrierter IMU. Er liefert eine RTK-Genauigkeit von 8 mm + 1 ppm horizontal und 15 mm + 1 ppm vertikal, bis zu 50 Hz Positionierung und 100 Hz IMU-Ausgang. Sein Anti-Interferenz-Design unterdrückt Schmalband- und Einton-Störungen um bis zu 60 dB, und die Trägheitsnavigation hält die Position verfügbar, wenn Satellitensignale schwach sind – gut geeignet für UAV- und Roboterplattformen in der Nähe von elektrischem Rauschen.
Wo Größe und Gewicht eng sind,JS-BCK43H-3ist ein Miniatur-RTK-Modul mit mehreren Konstellationen und mehreren Frequenzen mit den Maßen 39,0 × 30,0 × 6,04 mm und einem Gewicht unter 25 g. Er kombiniert eine Dual-Antennen-Interferometrie-Kursrichtung (0,2° an einer 1 m Basislinie) mit einer eingebauten IMU, erreicht eine RTK-Genauigkeit von 8 mm + 1 ppm mit schneller Initialisierung und unterdrückt schmalbandige und eintönige Interferenz bis zu einem Signal-Interferenz-Verhältnis von 60 dB. Duale UART-, Type-C-, duale RF-, PPS- und EVENT-Schnittstellen machen das Einbetten einfach.
Das vollständige Sortiment an Modulen, Empfängern und Antennen ist auf demJUMPSTAR-Produktseite.
Ein zuverlässiges GNSS-Positionierungssystem aufbauen
Ein Anti-Jamming-Empfänger ist nur ein Teil eines zuverlässigen GNSS-Positionierungssystems. Die vollständige Kette umfasst den GNSS-Empfänger oder -Modul, die Antenne, RF-Layout und -verkabelung, die Antennenplatzierung, die RTK-Korrekturquelle, den Roboter- oder Fahrzeugcontroller, die Sensorfusion und die Software, die sie miteinander verbindet.
Jede Verbindung ist wichtig. Ein technisch leistungsfähiger Empfänger kann dennoch schlecht performen, wenn die Antenne schlecht positioniert ist, die HF-Umgebung beim Systemdesign ignoriert wird oder wenn die Plattformelektronik Rauschen in die Nähe der Antenne abstrahlt. Die zuverlässigsten Systeme werden als Ganzes konstruiert: Antennenplatzierung von Anfang an geplant, RF-Layout sauber gehalten und der Empfänger entsprechend den tatsächlich vorhandenen Störungsbedingungen ausgewählt.
Fazit
In komplexen Umgebungen kann hochpräzises GNSS nicht allein anhand der Genauigkeit beurteilt werden. Die Zahl auf dem Spezifikationsblatt – 0,6 cm, 1 cm oder 2 cm – sagt wenig darüber aus, wie sich ein Empfänger bei Störungen verhält. Wichtig sind Signalverfügbarkeit, Interferenzresistenz, Mehrwege-Minderung, RTK-Stabilität, Aktualisierungsrate, Latenz und Systemintegration. Die Anti-Jamming-GNSS-Technologie adressiert den störendsten dieser Faktoren: Sie hält die Positionierungs-Engine am Laufen, wenn unerwünschte RF-Energie vorhanden ist, sodass auch die Anwendung weiterarbeitet.
JUMPSTAR kombiniert hochpräzise GNSS-Positionierungstechnologien mit Interferenzminderung und OEM-orientierten Integrationsoptionen für anspruchsvolle industrielle Anwendungen. Wenn Sie eine Plattform bauen, die in einer herausfordernden RF-Umgebung zuverlässige Positionierung halten muss, beginnen Sie mit einem Gespräch über Ihre Betriebsbedingungen, Einschränkungen und Genauigkeitsanforderungen.
Benötigen Sie eine zuverlässige GNSS-Positionierung in einer komplexen RF-Umgebung?
JUMPSTAR bietet Anti-Jamming-GNSS-Module, RTK-Empfänger und Positionierungslösungen, die für OEM-Integration über UAVs, Roboter, Landwirtschaft, Vermessung und industrielle Anwendungen entwickelt wurden.
Kontaktieren Sie JUMPSTAR, um Ihre GNSS-Anforderungen zu besprechen.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


