












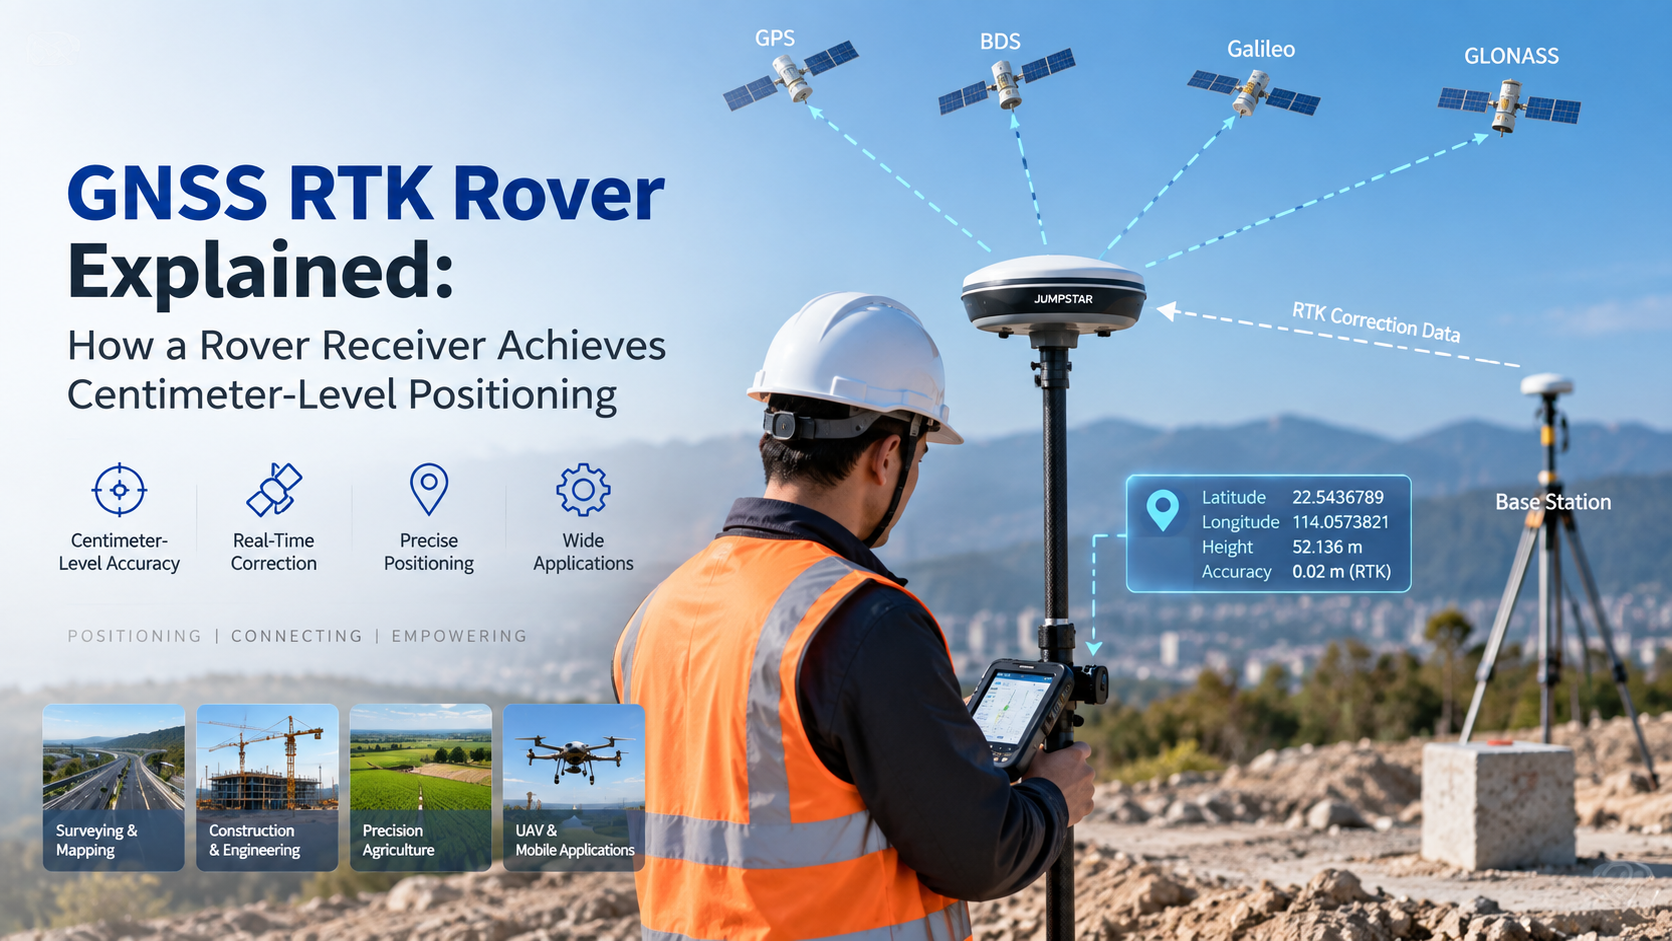
Ein RTK-Rover ist der Feldempfänger, der seine eigenen GNSS-Beobachtungen mit Korrekturdaten kombiniert, um eine hochpräzise Position zu berechnen. In einer typischen RTK-Anlage liefert eine Basisstation oder ein Korrekturdienst die Korrekturdaten, und ein oder mehrere Roverempfänger nutzen sie im Einsatz. Dieser Artikel erklärt, wie ein GNSS-RTK-Rover funktioniert, was eine feste Lösung bedeutet und was bei der Auswahl einer solchen zu beachten ist.
Was ist ein GNSS RTK Rover?
Ein GNSS RTK-Rover ist der mobile Empfänger in einem RTK-Positionierungssystem. Es verfolgt GNSS-Satellitensignale, empfängt Korrekturdaten von einer Basisstation oder einem Korrekturdienst und verarbeitet beide Eingaben zusammen, um seine Positionslösung zu erstellen.
Ein Rover ist nicht einfach ein Standardempfänger mit besserer Genauigkeit. Seine definierende Rolle besteht darin, an der RTK-Korrekturverarbeitung teilzunehmen, während sie als bewegliches Ende des Systems agiert. In einer typischen Architektur arbeiten die Basis- oder Korrekturquelle und der Rover zusammen: Die statische Seite beobachtet bekannte Positionssignale, und der Rover wendet diese Informationen während des Feldbetriebs auf seine eigenen Messungen an.
Wie funktioniert ein RTK Rover?
Der Workflow von Satelliten zu einer präzisen Position sieht folgendermaßen aus:
GNSS-Satelliten → Basisstation / Korrekturdienst → RTK-Korrekturdaten → Roverempfänger → RTK-Verarbeitung → feste Lösung → hochpräzise Position
In der Praxis führt der Rover fünf Schritte aus:
- Es empfängt GNSS-Satellitensignale und zeichnet Trägerphasen- und Pseudoreichweitenbeobachtungen auf.
- Er erhält Korrekturdaten von einer Basisstation oder einem Korrekturdienst.
- Es kombiniert seine eigenen Beobachtungen mit den Korrekturdaten.
- Sie löst Trägerphasen-Ambivalenzen auf, wenn es die Bedingungen erlauben.
- Es liefert eine RTK-Lösung für die aktuelle Position.
Für das Verständnis des Konzepts ist keine komplexe Mathematik erforderlich: Die Präzision des Rovers ergibt sich aus der Verarbeitung von Differenzkorrekturen im Vergleich zu seinen eigenen Trägerphasenmessungen in Echtzeit.
Was ist eine RTK-Fixed-Lösung?
Ein RTK-Empfänger meldet typischerweise entweder eine feste Lösung oder eine Schwimmerlösung. Eine feste Lösung zeigt im Allgemeinen an, dass die Trägerphasen-Ambivalenzen erfolgreich gelöst wurden; Eine Float-Lösung bedeutet, dass sie noch nicht vollständig behoben wurden.
Die feste Lösung ist wichtig, weil sie der Modus ist, in dem RTK seine präziseste Ausgabe liefert, weshalb Vermessungs- und Kartierungs-Workflows auf eine Fixierung warten, bevor Punkte erfasst werden. Ein fester Status garantiert jedoch nicht in jeder Umgebung identische Genauigkeit. Die tatsächliche Positionierungsleistung hängt von der Satellitensicht, Korrekturqualität, Basislänge, Mehrweg-, Antennen-, Empfänger- und Standortbedingungen ab.
RTK Rover vs. eigenständiger GNSS-Empfänger
| Ausstattung | Eigenständiger GNSS-Empfänger | RTK Rover |
|---|---|---|
| GNSS-Positionierung | Ja | Ja |
| Korrekturdaten | Nicht erforderlich für die Grundpositionierung | Erforderlich für RTK |
| RTK-Verarbeitung in der Trägerphase | Anwendungsabhängig | Ja |
| Hochpräzise Feldpositionierung | Begrenzt durch den Positionierungsmodus | Entwickelt für RTK-Anwendungen |
| Typische Verwendung | Allgemeine Positionierung | Vermessungs-, Kartierungs- und Präzisionsanwendungen |
Keine der beiden Optionen ist per Definition "ungenau"; die beiden passen einfach in unterschiedliche Positionierungsmodi. Projekte, die eine Echtzeit-GNSS-Position auf Zentimeterebene im Feld benötigen, wählen einen Rover; Allgemeine Positionierungsaufgaben erfordern möglicherweise gar keine Korrekturverarbeitung.
Wo werden RTK Rover eingesetzt?
Vermessung und Kartierung
Bei der Feldvermessung ist der Rover das Instrument, das der Bediener mitführt. Es sammelt Punkte, misst Grenzen und unterstützt die Kartierung von Arbeitsabläufen, indem Positionen erfasst werden, sobald die RTK-Lösung festgelegt ist.
Bau
Bauteams nutzen Rover zur Standortpositionierung, Layout und Maschinenführung und bringen die Designkoordinaten direkt in den Arbeitsbereich, um schnellere Feldmessungen zu ermöglichen.
Präzisionslandwirtschaft
Landwirtschaftliche Geräte verwenden roverartige Empfänger für Maschinenführung, Feldpositionierung und autonome Bedienung im Feld.
UAV und Drohne
Drohnen, die mit RTK-Rovern ausgestattet sind, erzielen eine hochpräzise Positionierung für Kartierungsmissionen und Navigation, wodurch die Abhängigkeit von Bodenkontrollpunkten reduziert wird.
Welche Korrekturquellen kann ein RTK-Rover nutzen?
Lokale Basisstation
Eine lokale GNSS-Basisstation kann Korrekturdaten für nahegelegene Rover generieren. Dieses Setup gibt dem Projekt die volle Kontrolle über die Korrekturquelle und funktioniert gut für Standorte mit zuverlässiger Kommunikation zwischen Basis und Rover.
Netzwerk-RTK / Korrekturdienst
Ein Rover kann je nach Systemarchitektur und Kommunikationsverfügbarkeit auch Korrekturdaten von einem RTK-Korrekturnetzwerk oder -dienst empfangen. NTRIP wird häufig verwendet, um GNSS-Korrekturdaten über IP-Netzwerke zu liefern.
Was sollten Ingenieure bei der Wahl eines RTK-Rover beachten?
- Konstellations- und Frequenzunterstützung:GPS, Galileo, GLONASS, BeiDou und Mehrfrequenzfähigkeiten, angepasst an die Projektumgebung.
- RTK-Korrekturkompatibilität:Lokale Basisstation oder Netzwerk-RTK, Korrekturdatenformate und Kommunikationsmethode.
- Genauigkeitsanforderungen:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Antenne:Antennenkompatibilität, Installation, Sichtbarkeit des Himmels und die Mehrwegumgebung am Standort.
- Kommunikation:Wie der Rover Korrekturdaten im Feld empfängt, von Funk- zu Mobilfunkverbindungen.
- Feldintegration:Schnittstellen, Stromversorgung, Gehäuse, Montage und Datenausgabe für die Zielplattform.
JUMPSTAR RTK Rover- und GNSS-Positionierungslösungen
JUMPSTAR bietet GNSS-Positionierungslösungen für Feldanwendungen, die auf RTK angewiesen sind. Die Produktlinien umfassenRTK-Empfänger und -Systemefür hochpräzise Feldpositionierung, GNSS-Module für integrierte Plattformen undGNSS OEM-Platinenfür Hersteller, die Rover-Fähigkeiten in ihre eigene Ausrüstung integrieren.
Speziell für Vermessungs-Workflows sind JUMPSTARsVermessung von RTK-Rovernbringt den Empfänger, die Korrekturverarbeitung und die Feldintegration zusammen, die für die tägliche Messarbeit erforderlich sind.
Fazit
Ein RTK-Rover ist der Feldempfänger, der GNSS-Beobachtungen mit Korrekturdaten kombiniert, um eine hochpräzise Positionslösung zu erhalten. Die Auswahl des Rovers hängt von GNSS-Fähigkeiten, Korrekturquelle, Antenne, Kommunikation und Anwendungsanforderungen ab. Für OEMs und Integratoren, die GNSS RTK-Rover bewerten, bieten die RTK-Positionierungslösungen von JUMPSTAR einen praktischen Ausgangspunkt.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


