












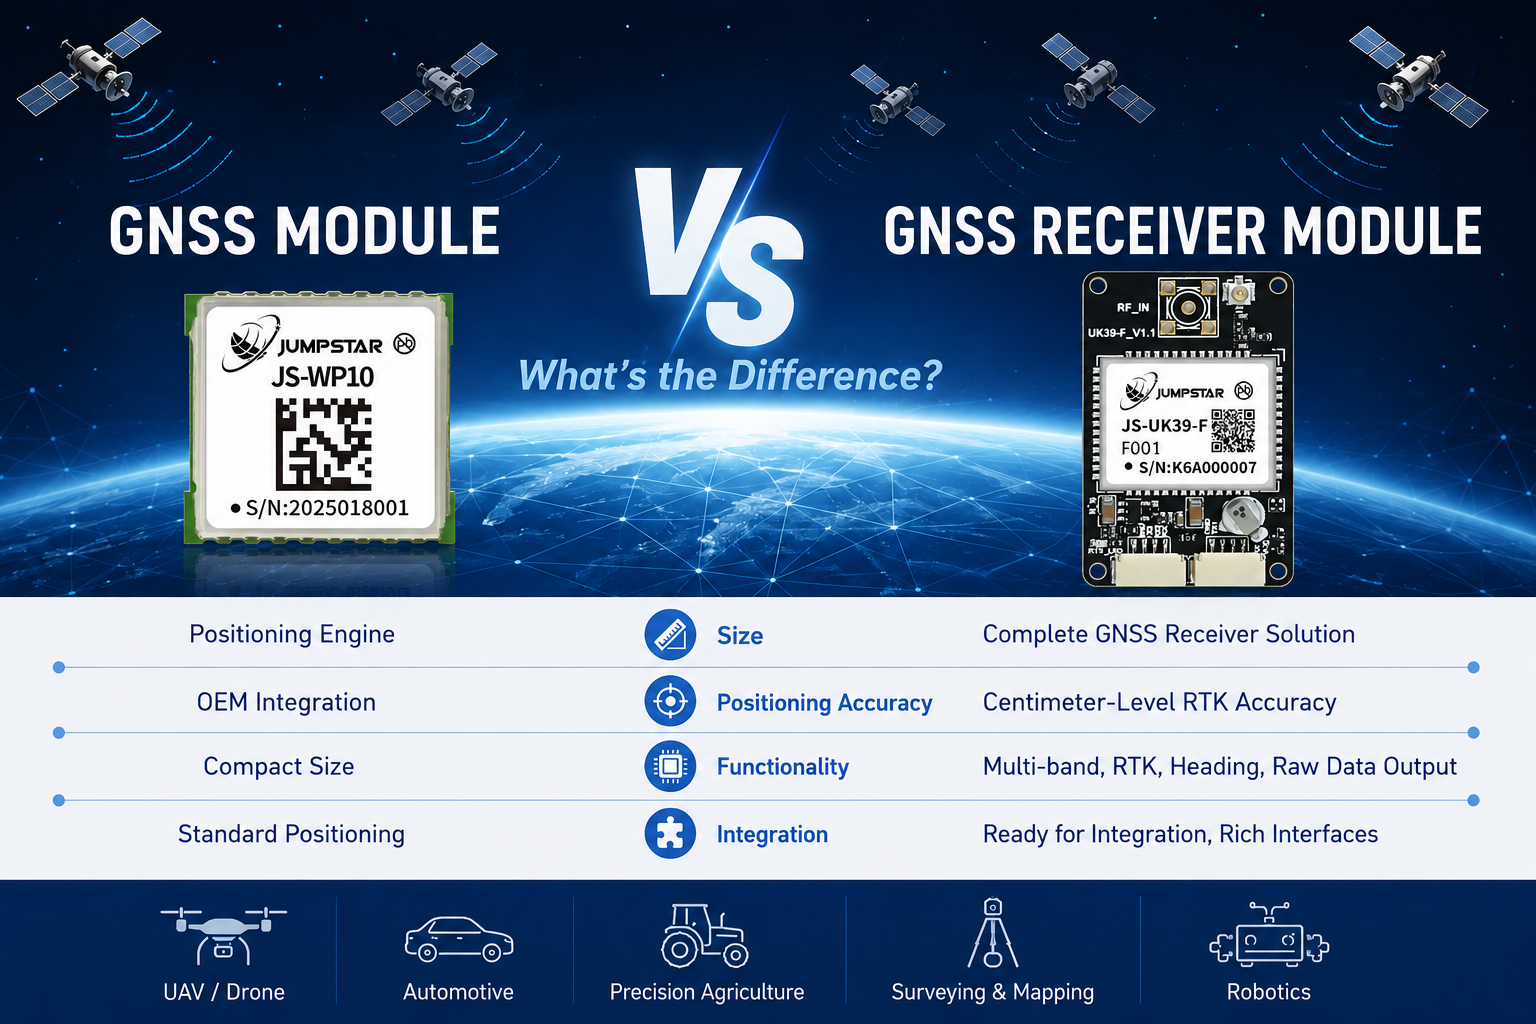
Wenn OEM-Ingenieure und Systemintegratoren beginnen, GNSS-Positionierungshardware für ihre Produkte zu bewerten, ist eine der ersten Fragen, denen sie begegnen: Sollte ich ein GNSS-Modul verwenden oder brauche ich ein GNSS-Empfängermodul? Die Begriffe klingen ähnlich, und viele Anbieter verwenden sie synonym, doch die beiden stehen für grundsätzlich unterschiedliche Ebenen der Hardware-Integration, Signalverarbeitungsfähigkeit und Positionsleistung.
Die falsche Lösung zu wählen, kann bedeuten, ein einfaches Tracking-Gerät mit unnötiger RTK-Hardware zu überkonstruieren oder, schlimmer noch, ein präzisionsautonomes System um ein einfaches GNSS-Modul herum zu entwerfen, das nicht die von der Anwendung geforderte Genauigkeit liefern kann. Die Entscheidung betrifft mehr als nur die Unterlagenliste. Sie prägt Ihr Hardware-Design, Ihren Firmware-Einsatz, Ihr Energiebudget, Ihre Produktkosten und letztlich Ihre Markteinführungszeit.
Dieser Artikel stützt sich auf praktische Integrationserfahrungen, um zu erklären, was eine Integrationserfahrung unterscheidetGNSS-Modulaus einemGNSS-Empfängermodul, wenn einRTK GNSS-Empfängermodulnotwendig wird, und wie man entscheiden kann, welche Position der Positionierungshardware zu Ihrer Anwendung passt. Wir verwenden konkrete Produktbeispiele ausJUMPSTAR GNSSum jedes Konzept in echter Hardware zu verankern, aber das Entscheidungsrahmen gilt unabhängig davon, welchen Anbieter man letztlich wählt.
Was ist ein GNSS-Modul?
AGNSS-Modulist eine kompakte, integrierte Positionierungskomponente, die für die direkte Einbettung in ein OEM-Produkt entwickelt wurde. Man kann es sich wie eine eigenständige Satellitennavigationsmaschine auf einer kleinen Platine vorstellen. Es umfasst einen GNSS-Chipsatz, ein RF-Frontend und notwendige passive Komponenten, die auf einer einzigen Platine montiert sind und bereit sind, auf die Hauptleiterplatte des Hostsystems gelötet oder über eine Standardschnittstelle angeschlossen zu werden.
Schlüsselmerkmale eines GNSS-Moduls
- Kompakter Formfaktor– typischerweise unter 15 mm × 15 mm, nehmen diese Module nur minimalen Board-Raum ein und passen problemlos in platzbegrenzte Designs.
- Geringer Stromverbrauch— optimiert für den batteriebetriebenen Betrieb, mit einem typischen Stromverbrauch von mehreren zehn Milliampere während der kontinuierlichen Verfolgung.
- Einbandempfang— die meisten eingebetteten GNSS-Module arbeiten im L1-Band und bieten eine Positionsgenauigkeit von 2–3 Metern unter offenen Lüftungsbedingungen.
- OEM-Integration bereit— Standardkommunikationsschnittstellen wie UART, I²C oder SPI ermöglichen eine einfache Verbindung zu einem Host-Mikrocontroller.
- All-Constellation-Unterstützung— moderne Module verfolgen GPS, GLONASS, BeiDou und Galileo gleichzeitig, was die Zuverlässigkeit der Fixierung und die Zeit bis zum ersten Fix verbessert.
Ein GNSS-Modul benötigt eine externe Antenne, die über ein HF-Eingangspad oder einen U.FL-Anschluss angeschlossen ist. Das Host-System ist verantwortlich für das Energiemanagement, das Datenparsing (NMEA oder Binärprotokoll) und die gesamte anwendungsnahe Verarbeitung von Positionsdaten. Das Modul selbst übernimmt intern Satellitenerfassung, Verfolgung und Positionsberechnung.
Beispiel: JUMPSTAR JS-WP10 eingebettetes GNSS-Modul
Das JS-WP10 zeigt, wie ein typisches eingebettetes GNSS-Modul in der Praxis aussieht. Mit nur 10,5 × 9,7 mm bietet er eine Standardpräzision bei einer Aktualisierungsrate von 5 Hz und 210 Erfassungs- und Tracking-Kanälen. Es unterstützt gleichzeitigen Empfang über alle vier Hauptkonstellationen im L1-Band und erreicht eine autonome Positionsgenauigkeit von etwa 2,0 Metern.
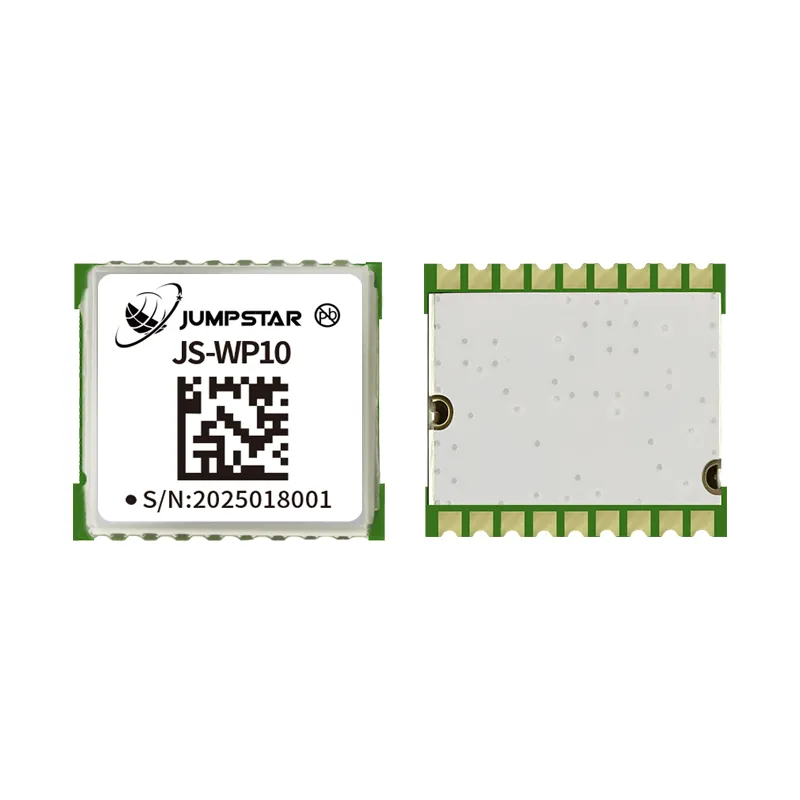
JS-WP10 eingebettetes GNSS-Modul
Standardpräzises L1-GNSS-Modul mit 210 Kanälen, 5-Hz-Update-Rate und gleichzeitigem All-Constellation-Empfang. Kompaktes 10,5 × 9,7 mm Formfaktor, konzipiert für die direkte OEM-Integration in Drohnen, IoT-Geräte und Unterhaltungselektronik.
Produktdetails ansehen →Ein Ingenieur, der das JS-WP10 integriert, muss lediglich eine Antenne, eine stabile 3,3V-Versorgung und eine UART-Verbindung zum Host-MCU bereitstellen. NMEA-Sätze kommen mit der konfigurierten Baudrate an, und die Host-Firmware analysiert Breite, Längengrad, Höhe und Geschwindigkeit. Der Integrationsaufwand wird in Tagen, nicht in Wochen gemessen. Diese Einfachheit macht eingebettete GNSS-Module zur Standardwahl für Anwendungen, die eine zuverlässige Positionierung benötigen, ohne die Komplexität einer hochpräzisen Korrekturverarbeitung.
Was ist ein GNSS-Empfängermodul?
AGNSS-Empfängermodul— insbesondere einRTK GNSS-Empfängermodul— stellt einen bedeutenden Fortschritt in der Hardware-Integration, Signalverarbeitungsfähigkeit und Positionsgenauigkeit dar. Während ein einfaches GNSS-Modul eine autonome Positionierung im Bereich von 2–3 Metern bietet, liefert ein RTK-GNSS-Empfängermodul eine Genauigkeit auf Zentimeterebene, indem es Kinematik-Korrekturen in Echtzeit auf Trägerphasenmessungen anwendet.
Was unterscheidet ein RTK-GNSS-Empfängermodul?
Ein RTK GNSS-Empfängermodul baut auf den Grundlagen eines Standard-GNSS-Moduls auf, fügt jedoch mehrere kritische Funktionen hinzu, die eine hochpräzise Positionierung ermöglichen:
- Mehrfrequenzempfang– statt nur L1 verfolgen diese Module gleichzeitig L1/L2- (und manchmal L5-) Signale. Der Doppelfrequenzbetrieb ermöglicht es dem Modul, die ionosphärische Verzögerung zu berechnen und auszugleichen, die die größte Ursache für GNSS-Positionsfehler ist.
- Trägerphasenverfolgung— über Pseudobereichsmessungen hinaus (Codephase) verfolgen RTK-Module die Trägerwellenphase von GNSS-Signalen. Dies ermöglicht deutlich präzisere Entfernungsmessungen, die für die Positionierung auf Zentimeterhöhe unerlässlich sind.
- RTCM-Korrekturverarbeitung— das Modul akzeptiert RTCM-Format-Korrekturdaten von einer Basisstation oder einem NTRIP-Netzwerk und wendet Echtzeit-Differenzkorrekturen an, um ganzzahlige Mehrdeutigkeiten in Trägerphasenmessungen zu lösen.
- Basis/Rover-Dualmode-Betrieb— viele RTK-Empfängermodule können entweder als Basisstation (Korrekturen sendend) oder als Rover (Empfang und Anwenden von Korrekturen) konfiguriert werden, was Flexibilität bei der Bereitstellung bietet.
- Höhere Kanalzahlen— dedizierte Such- und Tracking-Kanäle übernehmen die zusätzliche Rechenbelastung durch mehrfrequenzige, multikonstellationale Signalverarbeitung.
Beispiel: JUMPSTAR JS-UK39-F RTK GNSS Empfängermodul
Der JS-UK39-F zeigt, was ein RTK-GNSS-Empfängermodul in Serienqualität leistet. Er arbeitet sowohl auf L1- als auch L2-Frequenzen über GPS-, GLONASS-, BeiDou- und Galileo-Konstellationen mit 192 Suchkanälen und 60 dedizierten Tracking-Kanälen. Die RTK-Positionsgenauigkeit erreicht horizontal 1 cm + 1 ppm mit einer Aktualisierungsrate von bis zu 25 Hz. Die Empfindlichkeit reicht bis zu -167 dBm für das Tracking, was eine zuverlässige Leistung in anspruchsvollen Umgebungen ermöglicht, in denen ein Standardmodul die Sperre verlieren würde.

JS-UK39-F RTK GNSS Empfängermodul
RTK-Positionierungsmodul auf Zentimeterebene mit L1/L2-Dualfrequenzunterstützung, 192 Suche + 60 Tracking-Kanälen, -167 dBm Tracking-Sensitivität, 25 Hz Update-Rate und Base/Rover-Dual-Mode-Betrieb. Konzipiert für UAV-Navigation, Präzisionslandwirtschaft, Vermessung und autonome Systeme.
Produktdetails ansehen →Die Integration des JS-UK39-F erfordert mehr Konstruktionsaufwand als ein einfaches Modul. Der Ingenieur muss den Korrekturdatenstrom verarbeiten (typischerweise über eine separate Kommunikationsverbindung wie 4G- oder UHF-Funk), RTCM-Parsing und Weiterleitung an das Modul implementieren und die Konfiguration des Moduls für den Betrieb der Basis oder des Rovers verwalten. Die Belohnung für diese zusätzliche Komplexität ist zwei Größenordnungen bessere Positionsgenauigkeit: Zentimeter statt Meter. Für Anwendungen, bei denen die Positionspräzision direkt den Wert des Produkts bestimmt – autonome Maschinensteuerung, Messung in Vermessungsqualität, präzise UAV-Flugbahnen – ist dieser Kompromiss nicht nur gerechtfertigt; Es ist unerlässlich.
GNSS-Modul vs. GNSS-Empfängermodul: Wesentliche Unterschiede
Die folgende Tabelle fasst die wesentlichen technischen Unterschiede zwischen einem Standard-GNSS-Modul und einem RTK-GNSS-Empfängermodul zusammen. Nutzen Sie dies als schnelle Referenz bei der Bewertung von Hardware für ein neues Design.
| Parameter | GNSS-Modul | RTK GNSS Empfängermodul |
|---|---|---|
| Hardware-Integration | Chipsatz + RF-Frontend auf einer einzigen Platine; das host-MCU übernimmt die Anwendungslogik | Voll-GNSS-Engine mit Mehrband-RF-, RTK-Verarbeitung und Korrekturdatenverarbeitung an Bord |
| Positionsgenauigkeit | 2–3 Meter (autonom) | 1 cm + 1 ppm (RTK fixiert) |
| Frequenzunterstützung | Nur L1 (Einzelband) | L1/L2-Doppelfrequenz; einige unterstützen L5 |
| RTK-Fähigkeit | Nicht verfügbar | Ja— RTCM-Korrektureingang, Trägerphasenverfolgung, Mehrdeutigkeitsauflösung |
| Korrekturdaten | Keine erforderlich. | RTCM von der Basisstation oder NTRIP-Caster benötigt für den RTK-Betrieb |
| Kanalzählung | ~200 Suche + Tracking kombiniert | 192+ Suchkanäle plus 60+ dedizierte Tracking-Kanäle |
| Empfindlichkeit | Typischerweise -165 bis -162 dBm Tracking | -167 dBm Tracking-Empfindlichkeit; Bessere Signalerfassung in schwachen Signalumgebungen |
| Update Rate | 1–10 Hz typisch | Bis zu 25 Hz; Unterstützt hochdynamische Anwendungen |
| Basis-/Rover-Modus | Nicht unterstützt | Ja— konfigurierbar als Basisstation oder Rover |
| Entwicklungskomplexität | Niedrig— Antenne + Leistung + UART; NMEA-Ausgabe einsatzbereit | Mittel bis hoch— Korrekturdatenverarbeitung, RTCM-Protokoll, erforderliches Konfigurationsmanagement |
| Stromverbrauch | Typisch 30–80 mW | Typisch 200–500 mW (zusätzliche Verarbeitung und duale HF-Ketten) |
| Typische Anwendungen | Asset Tracking, IoT-Sensoren, Verbraucherdrohnen, tragbare Geräte | Vermessungsgeräte, autonome Fahrzeuge, Präzisionslandwirtschaft, UAV-Navigation, Robotik |
| Kosten | Niedrige – minimale BOM-Kosten und Integrationsaufwand | Höher — spiegelt zusätzliche Hardware, Firmware und Leistung wider |
Wichtigste Erkenntnis
Wenn deine Anwendung eine Genauigkeit von mehr als 1 Meter erfordert, hast du fast sicher ein RTK GNSS-Empfängermodul in Betracht. Ein Standard-GNSS-Modul kann dieses Maß an Präzision physisch nicht erreichen, unabhängig von Antennenqualität oder Firmware-Optimierung.
GNSS-Modul vs. RTK GNSS-Empfängermodul: Unterschiede in der Hardwarearchitektur
Das Verständnis der architektonischen Unterschiede zwischen diesen beiden Lösungen hilft Ingenieuren, ihr Systemdesign effektiver zu planen. Die Integrationsanforderungen unterscheiden sich sowohl in der Hardware als auch in der Firmware erheblich.
Standard-GNSS-Modularchitektur
Ein Standard-GNSS-Modul implementiert eine einfache Signalkette:
- Antenneneingang— passive oder aktive Antenne, verbunden über U.FL oder Lötmatte.
- SAW-Filter + LNA— Bandpassfilterung und rauscharme Verstärkung von GNSS L1-Signalen.
- RF-Frontend + Baseband-Prozessor— Signal-Down-Conversion, Erfassung und Tracking.
- Positionsberechnung— berechnet die Onboard-Firmware PVT (Position, Velocity, Time) aus Pseudoreichweitenmessungen.
- Serielle Ausgabe— NMEA-Sätze oder herstellerspezifische Binärprotokolle geben über UART/I²C/SPI an das Host-MCU aus.
Aus Sicht des Host-Systems ist das GNSS-Modul im Wesentlichen ein Peripheriegerät. Das Host-MCU liest den seriellen Strom, extrahiert die benötigten Felder und leitet die Daten in die Anwendung ein. Es gibt keine Korrekturdaten zu verwalten, keine Basisstation zu konfigurieren und keine Mehrdeutigkeitsauflösung zu überwachen. Die Systemarchitektur ist einfach:
GNSS-Antenne → GNSS-Modul → Host-MCU-→-Anwendung
RTK GNSS Empfängermodul-Architektur
Ein RTK GNSS-Empfängermodul erfordert eine ausgefeiltere Systemarchitektur. Über die Standard-GNSS-Signalkette hinaus fügt sie mehrere kritische Verarbeitungsschichten hinzu:
- Mehrband-RF-Frontend— separate HF-Ketten für L1 und L2 (und L5, wo unterstützt), jeweils mit dedizierter Filterung und Verstärkung.
- Parallele Signalverarbeitung— der Basisbandprozessor übernimmt gleichzeitig Codephasen- und Trägerphasenverfolgung über alle aktiven Frequenzbänder und Konstellationen.
- RTK-Motor– das ist der entscheidende Unterschied. Die RTK-Engine wendet Korrekturdaten auf Trägerphasenmessungen an, behebt ganzzahlige Mehrdeutigkeiten und erzeugt die feste RTK-Lösung.
- Korrekturdatenschnittstelle— das Modul muss RTCM-Korrekturdaten von einer externen Quelle empfangen (Basisstation, NTRIP-Caster oder Funkverbindung). Dies erfolgt typischerweise über einen separaten Kommunikationskanal.
- Hochgeschwindigkeitsausgang— RTK-korrigierte Positions-, Geschwindigkeits- und Lagedaten bei 10–25 Hz zur Unterstützung dynamischer Anwendungen.
Die Systemarchitektur einer RTK-Lösung fügt einen externen Korrekturdatenpfad hinzu:
GNSS-Antenne → RTK-Empfängermodul → Host-MCU → Anwendung
↑ Korrekturdaten (RTCM über 4G/UHF/NTRIP)
Diese zusätzliche Komplexität hat praktische Auswirkungen auf das Designteam. Der Hardware-Ingenieur muss ein Korrektur-Datenmodem (4G-Modul oder UHF-Radio) zum Stückstück hinzufügen. Der Firmware-Ingenieur muss RTCM-Nachrichtenparsing und -weiterleitung implementieren, die NTRIP-Client-Konnektivität übernehmen und den Betriebsmodus (Basis vs. Rover) sowie die Konfiguration des Empfängers verwalten. Das Validierungsteam muss die RTK-Fixerfassungszeit, die Wiedererfassungsleistung und die Genauigkeit unter verschiedenen Basisdistanzen und Umweltbedingungen testen.
Wann sollte man ein GNSS-Modul wählen?
Ein Standard-GNSS-Modul ist die richtige Wahl, wenn Ihre Anwendungsanforderungen innerhalb folgender Grenzen liegen:
Eine Positionsgenauigkeit von 2–3 Metern ist ausreichend
Wenn Ihr Produkt wissen muss, auf welcher Straße sich ein Fahrzeug befindet, in welchem Feld ein Sensorknoten eingesetzt ist oder den ungefähren Standort eines Gehäuses, liefert ein Standard-GNSS-Modul mehr als genug Präzision. Anwendungen wie Flottentelematik, Asset-Tracker und IoT-Umweltsensoren arbeiten gut innerhalb dieses Genauigkeitsbereichs.
Die Akkulaufzeit ist ein Hauptanliegen
Eingebettete GNSS-Module verbrauchen deutlich weniger Leistung als RTK-Empfängermodule – typischerweise ein Fünftel bis ein Zehntel des Stroms. Für batteriebetriebene Geräte, die zwischen den Ladevorgängen monate- oder jahrelang betrieben werden müssen, sind die Energieeinsparungen eines Standardmoduls entscheidend. Der JS-WP10 kann beispielsweise in stromarme Tracking-Modi eintreten, die die Akkulaufzeit erheblich verlängern und gleichzeitig regelmäßige Positionsupdates aufrechterhalten.
Leiterplattenplatz und Stücklistenkosten sind streng begrenzt
Standard-GNSS-Module mit Flächen unter 12 mm × 12 mm integrieren sich selbst in die platzknappsten Entwürfe. Mit einer minimalen Anzahl externer Komponenten – typischerweise nur eine Antenne, Entkopplungskondensatoren und ein Backup-Kondensator für den RTC – bleiben die Gesamtleiterplattenfläche und die Stücklistenkosten niedrig.
Der Entwicklungszeitplan ist aggressiv
Die Integration eines Standard-GNSS-Moduls ist ein gut verstandener Prozess. Die meisten Module geben standardmäßig NMEA-Sätze aus, und Referenzentwürfe, Anwendungsnotizen und Community-Ressourcen sind weit verbreitet verfügbar. Ein erfahrener Embedded-Ingenieur kann ein Modul haben, das innerhalb eines Arbeitstags zuverlässige Positionsbehebungen auf einer Prototyp-PCB liefert.
Beste Passform
Typische Anwendungen für Standard-GNSS-Module sind Verbraucherdrohnen mit grundlegender RTH-Funktionalität (Return to Home), Asset-Tracking-Tags, landwirtschaftliche Sensorknoten, Wildtier-Tracking-Halsbänder und jedes IoT-Gerät, bei dem die Kenntnis der Position innerhalb weniger Meter den Anwendungsfall erfüllt.
Wann sollte man ein RTK-GNSS-Empfängermodul wählen?
Ein RTK-GNSS-Empfängermodul wird notwendig, wenn die Anwendung eine Positionsgenauigkeit verlangt, die ein Standardmodul grundsätzlich nicht bieten kann. Dies sind die Szenarien, in denen RTK die richtige Entscheidung ist:
Du brauchst eine Genauigkeit auf Zentimeterhöhe
Vermessungsgeräte, Baumaschinensteuerung und Präzisionsführung von landwirtschaftlichen Geräten erfordern alle eine Positionsgenauigkeit im Zentimeterbereich. Eine Abweichung von nur 10–20 Zentimetern macht diese Systeme für ihren eigentlichen Zweck unbrauchbar. Der JS-UK39-F liefert eine RTK-Genauigkeit von 1 cm + 1 ppm, was das Maß entspricht, auf das professionelle Vermesser und Maschinensteuerungssysteme angewiesen sind.
Ihre Anwendung arbeitet in signalgeforderten Umgebungen
Städtische Canyons, Baumkronen und nahezu metallische Strukturen erzeugen Mehrweg- und Signaldämpfung. RTK-Empfängermodule mit -167 dBm, Tracking-Empfindlichkeit und Multifrequenzunterstützung können die Sperre aufrechterhalten und zuverlässige Fehlerbehebungen liefern, wenn Standardmodule häufig Ausfälle erleben. Der Betrieb mit zwei Frequenzen ermöglicht zudem eine ionosphärische Korrektur, die die Genauigkeit während hoher Sonnenaktivität verbessert.
Das Produkt muss sowohl als Basis als auch als Rover funktionieren
Einige Anwendungen benötigen dieselbe Hardware, um entweder eine Basisstation oder ein Rover zu betreiben, je nach Einsatz. Vermessungsteams können beispielsweise eine Einheit als temporäre Basisstation konfigurieren, während andere als Roverer operieren. Module wie das JS-UK39-F unterstützen Dual-Mode-Betrieb, wodurch die Notwendigkeit entfällt, zwei separate Hardware-SKUs zu entwerfen und zu lagern.
Hohe dynamische Leistung ist erforderlich
UAVs mit 15–20 m/s, autonome Bodenfahrzeuge, die mit hoher Geschwindigkeit navigieren, und Robotersysteme, die schnelle Manöver ausführen, benötigen Positionsupdates mit deutlich über 10 Hz. RTK-Empfängermodule unterstützen typischerweise 20–25-Hz-Ausgangsraten und liefern die latenzarmen, hochpräzisen Positionsdaten, die Flugcontroller und Navigationssysteme für stabile Steuerschleifen benötigen.
Wichtig
RTK-GNSS-Empfängermodule sind nicht einfach nur "genauere GNSS-Module". Sie sind grundsätzlich unterschiedliche Hardwareplattformen, die auf einer anderen Signalverarbeitungsarchitektur basieren. Die Entscheidung, eine solche zu verwenden, sollte davon abhängen, ob Zentimetergenauigkeit, Mehrfrequenzverarbeitung oder RTK-Korrekturunterstützung für die Kernfunktion des Produkts unerlässlich sind.
Wann benötigen Sie eine vollständige RTK-Empfängerlösung?
Es gibt eine dritte Ebene in der GNSS-Positionierung der Hardware-Hierarchie jenseits eingebetteter Module: dievollständige RTK-Empfängerlösung. Dies ist ein vollständig integriertes, gehäusebereites Gerät, das eine RTK-Engine, Mehrband-RF, Korrektur-Datenmodem und externe Schnittstellen in einer einzigen Einheit vereint. Es steht an der Spitze der Integrationspyramide:
GNSS-Modul → RTK GNSS-Empfängermodul → vollständige RTK-Empfängerlösung
Komplette Empfängerlösungen sind die richtige Wahl für Anwendungen, bei denen maximale Leistung erforderlich ist und der technische Aufwand zur Integration und Zertifizierung einer modulbasierten Lösung wirtschaftlich wenig sinnvoll ist. Sie eignen sich besonders gut für:
- Autonome UAV- und Drohnennavigation– wo Doppelantennen-Kurs, Anti-Stören und Anti-Spoofing für einen sicheren Betrieb außerhalb der Sichtlinie zwingend erforderlich sind.
- Robotik und autonome Bodenfahrzeuge— wobei ultra-niedrige Latenz-Positions- und Lagedaten direkt in Echtzeit-Steuerungsalgorithmen eingespeist werden.
- Professionelle Vermessungssysteme— wobei der Empfänger das primäre Messinstrument ist und von Anfang an die Genauigkeitsstandards der Vermessungsqualität erfüllen muss.
- Schnellprototyping und Kleinserienproduktion— wobei die NRE-Kosten für die Integration auf Modulebene die Einheit pro Einheit eines vollständigen Empfängers übersteigen.
Beispiel: JUMPSTAR X43H-AH Professional RTK Receiver
Der X43H-AH zeigt, was eine komplette RTK-Empfängerlösung bietet. Er verfügt über 789 Hardware-Kanäle für All-Constellation, Multifrequenz-(L1/L2/L5)-Signalverarbeitung, Dual-Antennen-Heading und RTK-Horizontalgenauigkeit von 0,6 cm + 0,5 ppm. Für autonome Systeme entwickelt, verfügt es über Anti-Stör- und Anti-Spoofing-Schutz sowie ultra-niedrige Latenz-Positionsausgabe von bis zu 20 Hz.
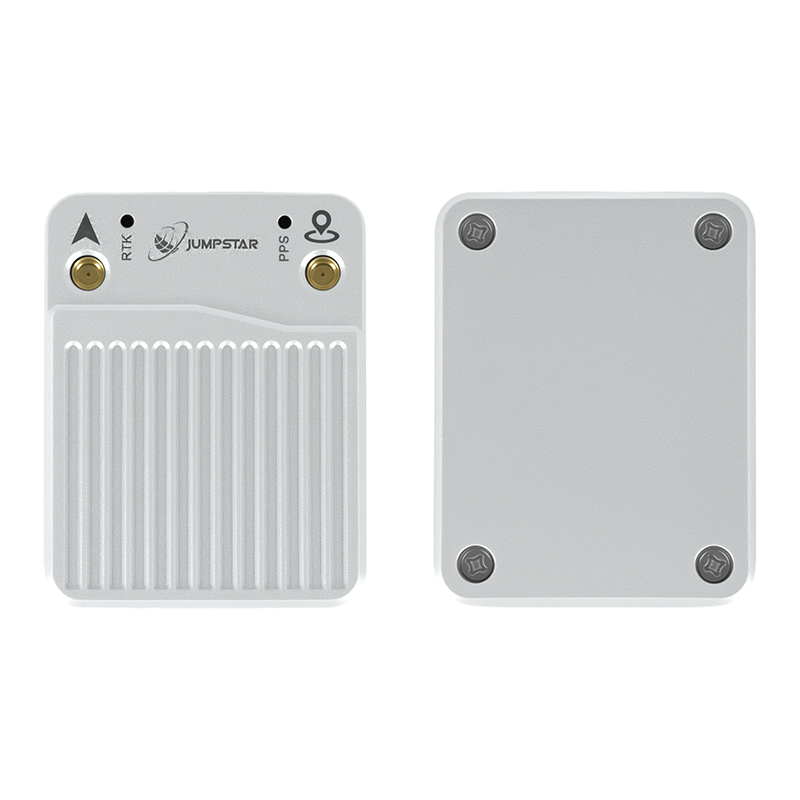
X43H-AH Professional RTK Empfängerlösung
Vollständiges RTK-Positionierungssystem mit 789 Hardwarekanälen, L1/L2/L5-Multifrequenzunterstützung, Doppelantennen-Heading, 0,6 cm + 0,5 ppm RTK-Genauigkeit, Anti-Jamming- und Anti-Spoofing-Schutz sowie ultraniedriger Latenzausgang. Gebaut für UAV-Navigation, Robotik und Integration autonomer Systeme.
Produktdetails ansehen →Die Entscheidung zwischen der Integration eines Moduls und dem Einsatz eines vollständigen Empfängers hängt von einem Kompromiss zwischen technischer Investition und Stückkosten ab. Die Modulintegration erfordert mehr anfänglichen Designaufwand, führt aber zu geringeren Baustückkosten im Volumen. Eine vollständige Empfängerlösung verkürzt die Markteinführungszeit und eliminiert das Integrationsrisiko bei höheren Hardwarekosten pro Stück. Für viele Entwickler autonomer Systeme machen der verkürzte Entwicklungszeitrahmen und die validierte Leistung einer vollständigen Lösung sie zum bevorzugten Weg.
Wie man die richtige GNSS-Lösung auswählt
Die Wahl der richtigen GNSS-Positionierungshardware für Ihr Produkt erfordert vier zentrale Entscheidungspunkte. Wenn du jede Frage ehrlich beantwortest und deine Produktanforderungen beantwortest, wirst du auf die richtige Lösungsstufe hinweisen.
1. Definieren Sie Ihre Genauigkeitsanforderungen
Das ist der wichtigste Filter. Wenn Ihr Produkt mit einer Genauigkeit von 2–3 Metern funktioniert, ist ein Standard-GNSS-Modul fast sicher die richtige Wahl – es ist kleiner, günstiger und einfacher zu integrieren. Wenn Sie eine Genauigkeit unter einem Meter für die Navigation auf Fahrbahnebene oder präzise Führung benötigen, benötigen Sie mindestens einen DGNSS- oder SBAS-fähigen Empfänger. Wenn Sie eine Genauigkeit auf Zentimeterebene für Vermessung, Maschinensteuerung oder autonomen Betrieb benötigen, ist RTK nicht verhandelbar.
- Standardpositionierung (2–3 m)→ GNSS-Modul
- Submeter-Positionierung→ GNSS-Empfängermodul mit SBAS/DGNSS
- RTK-Positionierung auf Zentimeterebene→ RTK GNSS Empfängermodul oder kompletter RTK Empfänger
2. Berücksichtigen Sie die Integrationsanforderungen
Wie viel Design- und Entwicklungsressourcen stehen Ihnen für die GNSS-Integration zur Verfügung? Ein Ansatz auf Modulebene erfordert Hardware-Design, Firmware-Entwicklung und Validierung. Eine vollständige Empfängerlösung reduziert die Integration auf mechanische Montage, Stromverkabelung und Datenschnittstellenkonfiguration. Seien Sie realistisch bezüglich der Bandbreite und Expertise Ihres Teams.
3. Bewertung der Anwendungsumgebung
Die Betriebsumgebung beeinflusst sowohl die erforderliche Empfindlichkeit als auch den Bedarf an Multifrequenzunterstützung. Anwendungen, die unter offenem Himmel mit guter Satellitensicht arbeiten, können ihre Genauigkeitsziele mit einfacherer Hardware erreichen. Anwendungen in städtischen Umgebungen, unter Baumkronen oder nahe reflektierenden Oberflächen benötigen eine bessere Empfindlichkeit, eine Mehrfrequenz-Ionosphärenkorrektur und möglicherweise Anti-Störfunktionen.
- Offener Himmel, stationär oder niedrige Dynamik→ Standard-GNSS-Modul könnte ausreichen.
- Städtische Schluchten, teilweise Hindernisse→ Empfängermodul mit mehreren Konstellationen und höherer Empfindlichkeit empfohlen.
- Industrielle, hochinterferenzstarke Umgebungen→ RTK-Empfänger mit Anti-Stör- und Anti-Spoofing-Schutz.
4. Berücksichtigen Sie Entwicklungsressourcen und Zeitplan
Die Integration eines GNSS-Moduls erfordert typischerweise 2–4 Wochen Ingenieurarbeit für ein kompetentes eingebettetes Team sowie Antennenabstimmung und -validierung. Ein RTK-GNSS-Empfängermodul fügt Korrekturdatenverwaltung, NTRIP-Client-Implementierung und RTK-Leistungsvalidierung hinzu – mit 6–12 Wochen für ein produktionsbereites Design rechnen Sie. Eine vollständige RTK-Empfängerlösung kann innerhalb weniger Tage integriert werden, was sie zum schnellsten Weg zum Markt macht.
JUMPSTAR GNSS Positionierungslösungen
JUMPSTAR bietet GNSS-Positionierungshardware über alle drei Stufen der Integrationspyramide hinweg und ermöglicht es OEM-Kunden, die Lösungsebene auszuwählen, die ihren Anwendungsanforderungen und Entwicklungsressourcen entspricht:
- Eingebettete GNSS-Module— kompakte, leistungsarme Positionierungskomponenten für direkte OEM-Integration. Geeignet für IoT-Geräte, Verbraucherdrohnen, Asset-Tracker und jede Anwendung, bei der Standardgenauigkeit und minimale BOM-Wirkung Priorität haben.
- RTK GNSS Empfängermodule— Mehrfrequenz-Positionsmodule auf Zentimeterebene mit RTK-Korrekturunterstützung, Basis-/Rover-Dualmode-Betrieb und 25-Hz-Ausgang. Gebaut für Vermessungsgeräte, Präzisionslandwirtschaft, UAV-Navigation und autonome Systeme.
- Professionelle RTK-Empfängerlösungen— vollständige, gehäusetaugliche Positionierungssysteme mit 789 Kanälen, Doppelantennen-Heading, Anti-Jamming- und Anti-Spoofing-Schutz sowie ultraniedriger Latenzausgang. Ideal für autonome UAVs, Robotik und professionelle Vermessungsanwendungen.
Der Schlüssel zur Wahl der richtigen Lösung liegt darin, zu verstehen, wo Ihre Anwendung im Genauigkeits- vs. Integrationsspektrum liegt.Durchstöbern Sie das gesamte Produktsortimentoderkontaktieren Sie das JUMPSTAR-Ingenieurteamum Ihre spezifischen Anforderungen zu besprechen.
Häufig gestellte Fragen
Was ist der Unterschied zwischen einem GNSS-Modul und einem GNSS-Empfängermodul?
Ein GNSS-Modul ist eine grundlegende eingebettete Positionierungskomponente, die autonome Positionierung mit einer Genauigkeit von 2–3 Metern mittels Einband-(L1)-Empfang ermöglicht. Ein GNSS-Empfängermodul, insbesondere ein RTK-GNSS-Empfängermodul, bietet Mehrfrequenzunterstützung, Trägerphasenverfolgung, RTCM-Korrekturverarbeitung und Basis-/Rover-Dualmodebetrieb, was eine Positionsgenauigkeit auf Zentimeterebene ermöglicht. Das Empfängermodul verfügt über deutlich mehr Signalverarbeitungskapazitäten und benötigt externe Korrekturdaten für den RTK-Betrieb.
Ist ein RTK-GNSS-Empfängermodul genauer als ein Standard-GNSS-Modul?
Ja, um ungefähr zwei Größenordnungen. Ein Standard-GNSS-Modul erreicht typischerweise eine autonome Genauigkeit von 2–3 Metern. Ein RTK GNSS-Empfängermodul erreicht unter festen RTK-Bedingungen 1 cm + 1 ppm. Diese Genauigkeitsverbesserung resultiert aus Doppelfrequenz-Trägerphasenverfolgung und Echtzeit-Differentialkorrekturverarbeitung – Fähigkeiten, die Standard-GNSS-Module nicht besitzen.
Benötigen GNSS-Module einen externen Prozessor?
Ja. GNSS-Module geben Positionsdaten (typischerweise im NMEA-Format) über eine serielle Schnittstelle aus, benötigen jedoch einen Host-Mikrocontroller, um die Daten zu analysieren, die Konfiguration des Moduls zu verwalten und Positionsinformationen in die Anwendung zu integrieren. Das Host-MCU übernimmt das Energiemanagement, Kommunikationsprotokolle und jegliche anwendungsspezifische Verarbeitung.
Welche GNSS-Lösung ist besser für UAV-Anwendungen?
Das hängt vom Einsatzprofil des UAVs ab. Verbraucher- und Hobby-Drohnen, die grundlegende Return-to-Home-Funktionen ausführen, können ein Standard-GNSS-Modul verwenden. Professionelle UAVs, die Präzisionsvermessungen, autonome Inspektionen oder landwirtschaftliche Sprüharbeiten durchführen, benötigen ein RTK-GNSS-Empfängermodul für die Genauigkeit auf Zentimeterebene. Autonome UAVs, die außerhalb der Sichtlinie operieren, benötigen möglicherweise eine vollständige RTK-Empfängerlösung mit Doppelantennenkurs und Anti-Jamming-Schutz für sicherheitskritische Navigation.
Wann sollte ich RTK-Positionierung statt Standard-GNSS wählen?
Wähle RTK, wenn die Kernfunktion deiner Anwendung von einer Positionsgenauigkeit von besser als 1 Meter abhängt. Dazu gehören Vermessungen und Kartierungen, Präzisionslandwirtschaft (Auto-Steer und Sektionssteuerung), Führung von Baumaschinen, autonome Fahrzeugführung und jede Anwendung, bei der ein Positionsfehler von auch nur wenigen Dutzend Zentimetern die Leistung oder Sicherheit des Produkts beeinträchtigen würde.
Können GNSS-Empfängermodule in OEM-Produkte integriert werden?
Absolut. RTK GNSS-Empfängermodule sind speziell für die OEM-Integration konzipiert. Sie werden typischerweise als Platinenprodukte geliefert, die im Host-Systemgehäuse montiert und über standardisierte serielle Schnittstellen mit dem Host-MCU verbunden werden können. Die wichtigsten zusätzlichen Designaspekte im Vergleich zu einem Basismodul sind die Korrektur-Datenkommunikationsverbindung sowie die erhöhten Anforderungen an Leistung und Leiterplattenbereich.
Was ist der Unterschied zwischen einem GNSS-Modul und einer OEM-Platine?
Die Begriffe werden manchmal synonym verwendet, aber GNSS-Module sind im Allgemeinen kleinere, kostengünstigere eingebettete Komponenten mit grundlegender Positionierung und minimalen externen Schnittstellen. OEM-Platinen sind größere, leistungsfähigere RTK-Empfänger mit reichhaltigerer I/O, höheren Aktualisierungsraten und Survey-Firmware. Eine OEM-Platine ist näher an einer vollständigen Empfängerlösung als an einem einfachen GNSS-Modul und erfordert typischerweise weniger Verarbeitung auf der Hostseite als eine Integration auf Modulebene.
Brauche ich eine Basisstation, damit RTK funktioniert?
Ja, RTK-Positionierung erfordert eine Quelle von Korrekturdaten. Dies kann eine physische Basisstation sein, die Sie an einem bekannten Standort einrichten, ein Netzwerk-RTK-Dienst (NTRIP), der über das Internet zugänglich ist, oder ein lokales CORS-Netzwerk (Continuously Operating Reference Station). Die Korrekturdaten werden im RTCM-Format übertragen und müssen über eine Kommunikationsverbindung wie 4G-Mobilfunk, UHF-Funk oder WLAN an das RTK-GNSS-Empfängermodul weitergeleitet werden.
Verwandte Ressourcen:
•JUMPSTAR GNSS-Produkte— Durchstöbern Sie das vollständige Produktportfolio
•Kontaktieren Sie JUMPSTAR— Besprechen Sie Ihr Projekt mit einem Anwendungsingenieur
•JS-WP10 Datenblatt— Standard-Präzisions-GNSS-Modul
•Datenblatt JS-UK39-F— RTK GNSS-Empfängermodul
•X43H-AH Datenblatt— Professionelle RTK-Empfängerlösung
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


