












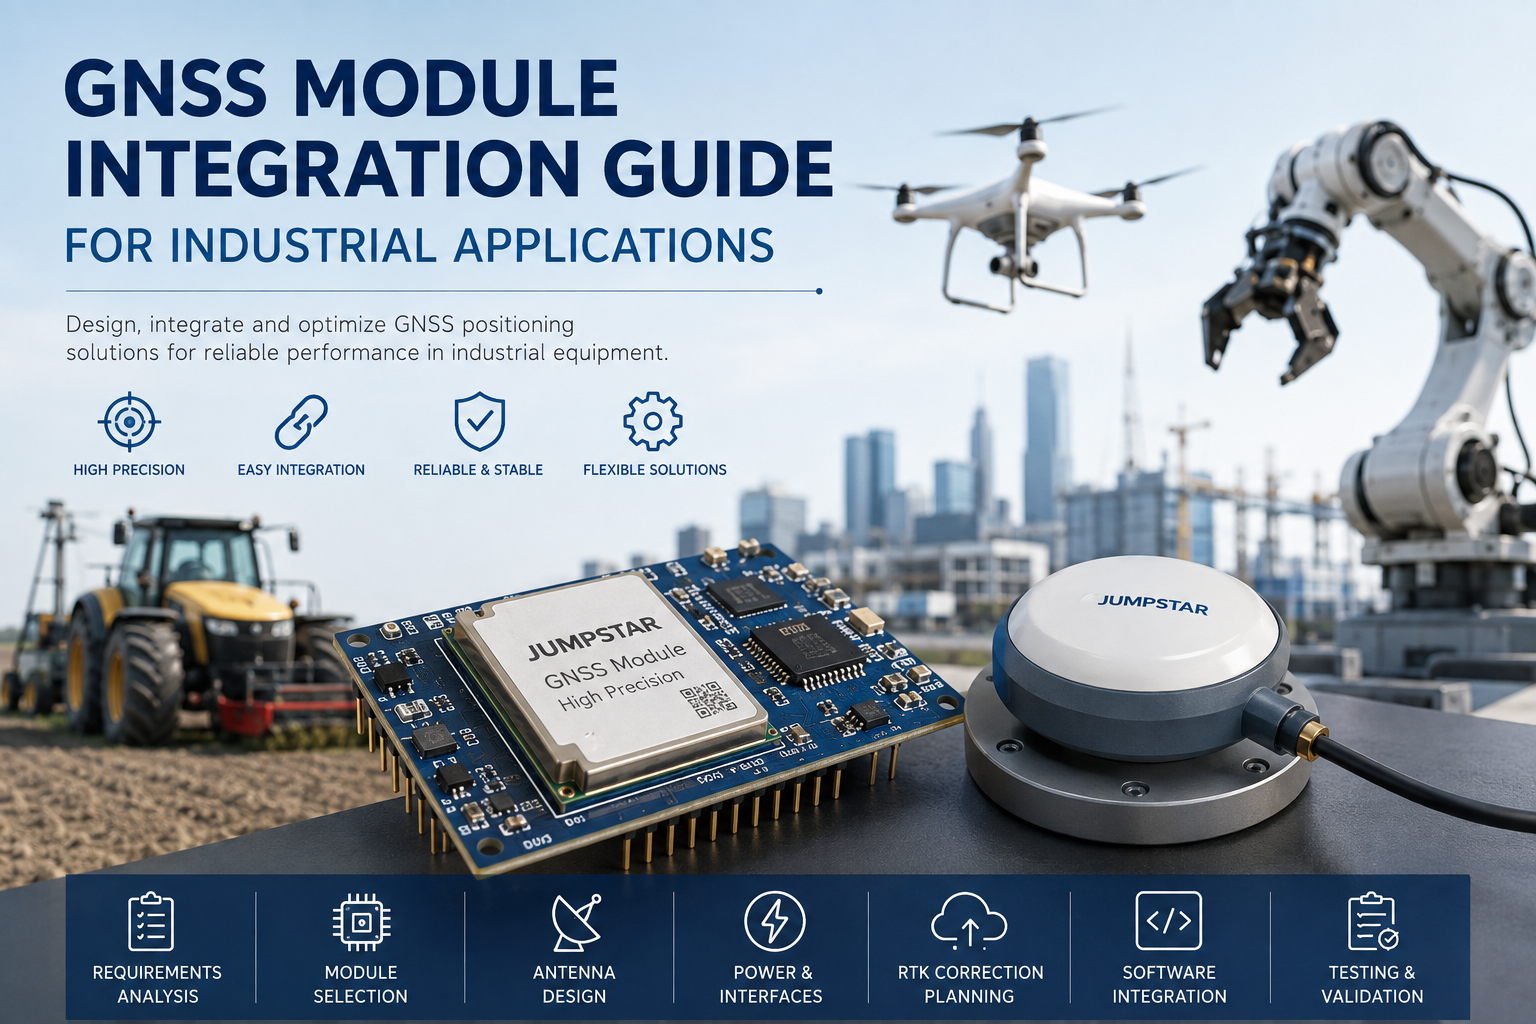
UAVs, autonome Roboter, landwirtschaftliche Maschinen, Vermessungsgeräte, Industriefahrzeuge und mobile Plattformen sind zunehmend auf GNSS-Positionierung als Kernsystem angewiesen. Für einen OEM ist die Integration eines GNSS-Moduls nicht einfach eine Frage des Anschließens einer Antenne und das Auslesen von Koordinaten. Die tatsächliche Leistung eines Geräts vor Ort wird durch Antenne, HF-Layout, Stromversorgung, Schnittstellen, Korrekturdaten, Software und die Installationsumgebung bestimmt.Integration von GNSS-Modulenist eine eigene Designdisziplin – und es ist viel günstiger, es frühzeitig richtig zu machen, als es nach der Massenproduktion zu reparieren.
Warum die Integration von GNSS-Modulen für Industriegeräte wichtig ist
Industriegeräte nutzen GNSS auf verschiedene Weise:Positionierungum den Echtzeit-Standort des Geräts zu melden,Navigationzur Unterstützung der Routenplanung und automatisierter Orientierung,Automatisierungum Positionseingaben in selbstfahrende Fahrzeuge, Roboter und landwirtschaftliche Maschinen einzuspeisen,Kartierung und Datenerhebungfür Vermessung und Inspektion sowie in einigen SystemenZeitsteuerung und Synchronisationvon der GNSS-Uhr. Nicht jedes Industriegerät benötigt RTK auf Zentimeterebene. Die Anforderungen reichen von Standard-GNSS für grundlegende Verfolgung über Submeter-Positionierung bis hin zu hochpräzisem RTK für Anwendungen, bei denen die Genauigkeit die Arbeitsqualität direkt beeinflusst.
Schritt 1 — Definieren Sie die Anwendungsanforderungen
Fang mit den Anforderungen an, nicht mit dem Modul. Dokumentieren Sie vor der Bewertung von Hardware Folgendes: erforderliche Positionsgenauigkeit, statischer oder dynamischer Betrieb, Innen- und Außenumgebung, Aktualisierungsrate, Latenz, Größenbeschränkungen, Strombudget, erforderliche Schnittstellen, Antennenkonfiguration, Korrekturdatenbedarf und Betriebstemperaturbereich.
Verschiedene Plattformen gewichten diese Faktoren unterschiedlich. AUAVTypischerweise werden Größe, Gewicht, Stromversorgung, Aktualisierungsrate, Latenz und RTK-Kurs priorisiert.Landmaschinenlegt Wert auf RTK-Genauigkeit, Wiederholbarkeit, stabile Satellitenverfolgung und Langzeitbetrieb.Vermessungsgerätefordert RTK-Leistung, Unterstützung für Multifrequenzen und Multi-Konstellationen sowie zuverlässige Korrekturdaten.Autonome RoboterAm meisten achten Sie auf Positionskontinuität, Aktualisierungsrate, Kurs und Sensorintegration.
Schritt 2 — Wählen Sie das richtige GNSS-Modul
Die Auswahl beginnt mit der Genauigkeitsstufe, die die Anwendung tatsächlich benötigt: Standardpositionierung, Submeter-Positionierung oder RTK auf Zentimeterebene. Die Unterstützung für Konstellationen (GPS, BDS, GLONASS, Galileo, QZSS, NavIC und SBAS, je nach Produkt) bestimmt, wie viele Satelliten in einer Region sichtbar sind, um zu bestätigen, was jedes Modul mit seiner offiziellen Spezifikation unterstützt. Frequenzunterstützung ist für hochpräzise Arbeit wichtig: Mehrfrequenzempfang (zum Beispiel L1/L2 oder L1/L5) ermöglicht es dem Empfänger, den ionosphärischen Fehler abzuschätzen und aufzuheben, was die RTK-Initialisierung beschleunigt und die Robustheit verbessert. Überprüfen Sie schließlich die Aktualisierungsrate und Latenz – dynamische Plattformen wie UAVs, Roboter und autonome Fahrzeuge sind besonders empfindlich gegenüber Positionsausgaben mit niedriger Latenz.
Schritt 3 – Auswahl und Integration der GNSS-Antenne
Ein GNSS-Modul und seine Antenne können nicht unabhängig voneinander entworfen werden. Die Frequenzkompatibilität zwischen Modul und Antenne ist die erste Kontrolle, gefolgt von Antennengewinn, LNA-Leistung, Kabelverlust, Steckverbinderwahl, Platzierung, Erdungsebene und HF-Störung. Die Antenne sollte mit freier Sicht auf den Himmel positioniert werden, fern von großen Metallhindernissen, Hochfrequenzsendern sowie Motor- oder Hochleistungselektronik, mit sorgfältiger Kabelverlegung. Der akzeptable physische Abstand hängt vom spezifischen Design ab, daher sollte die Platzierung auf der tatsächlichen mechanischen Baugruppe überprüft werden, anstatt eine feste Regel anzunehmen.
Bei hochpräzisen Produkten ist die Qualität der Antenne nicht angenehm: Gewinnmuster, Phasenzentrumstabilität und Mehrwege-Ablehnung beeinflussen direkt die Messungen, die das Modul verarbeitet. Ein Empfänger, der auf einer Bank gut abschneidet, kann im Feld schlechter abschneiden, wenn er mit einer ungeeigneten Antenne kombiniert wird. JUMPSTAR bietet eineGNSS-AntennenAbdeckungs-Patch-, Helical- und Choke-Ring-Designs, um unterschiedlichen Integrationsanforderungen gerecht zu werden.
Schritt 4 – Betrachte Leistung und Schnittstellendesign
Leistung und Schnittstellen sind die am meisten unterschätzten Teile der industriellen Integration. Auf der Stromseite prüfen Sie den Eingangsspannungsbereich, den Verbrauch, die Versorgungsstabilität und das elektrische Rauschen – Schaltregler und Motoren in der Nähe des Moduls können die GNSS-Leistung beeinträchtigen. Auf der Schnittstellenseite werden UART, USB, Ethernet, I2C und CAN alle in Industriedesigns verwendet, aber die spezifischen verfügbaren Schnittstellen hängen vom jeweiligen Modulmodell ab, daher sollten sie vor der Sperrung des Host-Designs mit der Produktdokumentation überprüft werden.
Schritt 5 — RTK-Korrekturdaten planen
Wenn die Anwendung RTK benötigt, planen Sie die Korrekturquelle, bevor die Hardware fertiggestellt ist. Optionen umfassen eine private Basisstation, Netzwerkkorrekturen (CORS-ähnliche Dienste) und RTCM-Korrekturdaten, die über Funk, Mobilfunk oder Internet bereitgestellt werden. Die endgültige RTK-Leistung wird gemeinsam durch das GNSS-Modul, die Korrekturdaten, eine geeignete Antenne und eine ordnungsgemäße Systemintegration bestimmt – ein starkes RTK-Modul kann eine unzuverlässige Korrekturlieferung oder eine schlecht integrierte HF-Kette nicht ausgleichen. JUMPSTAR'sHochpräzisions-RTK-Modulesind so konzipiert, dass sie mit standardmäßigen Korrektur-Workflows kombiniert werden.
Schritt 6 – Betrachten Sie komplexe Betriebsumgebungen
Industrieanlagen arbeiten dort, wo Signale herausgefordert werden: städtische Gebiete, in Gebäudenähe, auf landwirtschaftlichen Flächen, an Industrieanlagen, in der Nähe von elektrischen Geräten und auf hochschwingungsstarken Plattformen. Drei Effekte dominieren.Multipath— Gebäude, Fahrzeuge und Metallstrukturen reflektieren GNSS-Signale, bevor sie die Antenne erreichen.HF-Störung– können die eigene Elektronik des Geräts und die umliegende Funkgeräte den GNSS-Empfang stören.Schwingung und Bewegung— UAVs, Roboter und landwirtschaftliche Maschinen kombinieren dynamische Bewegung mit mechanischer Vibration. Zu den Minderungsmaßnahmen gehören Mehrfrequenz- und Multi-Konstellationen-Verfolgung, Interferenz- und Mehrwegminderung, Doppelantennenpositionierung und Sensorfusion mit einer IMU.
Schritt 7 – GNSS mit dem Host-System integrieren
Ein GNSS-Modul arbeitet selten allein. Es tauscht Daten mit einem Fluglotser, Fahrzeugkontrolleur, Industriecomputer, MCU, SPS, Navigationssoftware oder IMU aus, je nach Produkt. Der typische Fluss ist einfach:
Für Hochdynamik-Plattformen hält die Fusion von GNSS mit einer IMU die Positionsausgabe auch bei kurzen Signalausfällen aufrecht und liefert Kurs, wenn das Gerät stationär ist. Aber GNSS allein erledigt keine Navigationsaufgabe – es liefert Positionseingaben, und das Host-System wandelt diese Eingabe in Steuerung, Steuerung oder Datenerfassung um.
Prüfung und Validierung vor der Massenproduktion
Validiere das komplette Gerät, nicht nur das Modul. Testet die Positionsgenauigkeit anhand einer bekannten Referenz, überprüft die RTK-Initialisierungsgeschwindigkeit und Fixstabilität und misst die Signalverfügbarkeit in verschiedenen Umgebungen. Führen Sie dynamische Tests auf der eigentlichen Plattform durch – UAV, Fahrzeug, Roboter oder landwirtschaftliche Maschine –, da Bewegung die Leistung der Antenne und den Mehrweg verändert. Testen Sie die HF-Umgebung, um sicherzustellen, dass die eigene Elektronik des Geräts den GNSS-Empfang nicht beeinträchtigt, und überprüfen Sie Temperatur und Zuverlässigkeit über den gesamten Betriebsbereich. Laborleistung und reale Systemleistung sind nicht immer identisch, weshalb Vollmaschinentests vor der Massenproduktion nicht verhandelbar sind.
Häufige Fehler bei GNSS-Integration
Die häufigsten Fehler in OEM-GNSS-Projekten folgen einem erkennbaren Muster:
- Die Wahl eines Moduls ausschließlich auf Grundlage der Genauigkeit– mit Fokus auf "Zentimeterebene" und dabei Schnittstellen, Strom, Umgebung und Antennenkompatibilität.
- Antennendesign ignorieren— ein guter Empfänger in Kombination mit einer schlecht gewählten oder schlecht platzierten Antenne schneidet im Feld schlechter ab.
- Schlechtes RF-Layout— digitale Schaltungen, Leistungsstufen und Kommunikationsfunkgeräte stören den GNSS-Empfang.
- Unzureichende Planung von Korrekturdaten— ein RTK-System ohne zuverlässige Korrekturquelle liefert niemals seine angegebene Genauigkeit.
- Tests nur unter offenen Lüftungsbedingungen— die Leistung verschlechtert sich in städtischen, metallischen oder industriellen Umgebungen, die nie Teil des Testplans waren.
JUMPSTAR GNSS-Lösungen für OEM-Integration
JUMPSTAR stellt die vollständigen Bausteine eines GNSS-Positionierungssystems bereit:GNSS-Module, RTK-Module,GNSS OEM-Platinen, Empfänger,Antennen, Positionierungsterminals und OEM/ODM-Lösungen. Da sich die Integrationsanforderungen in Genauigkeit, Größe, Leistung, Schnittstelle, Antenne und Anwendung unterscheiden, passt JUMPSTAR das Angebot an das Gerät an, anstatt ein Einheitsmodul zu erzwingen. Drei Beispiele veranschaulichen die Bandbreite:
JS-AD56UB8 — Standard-GNSS-Integration
Ein kompaktes Multi-GNSS-Modul mit hoher Empfindlichkeit (-167 dBm), 10 Hz Update-Rate und Submeter-Genauigkeit. Sein geringer Fußabdruck und geringe Komplexität machen ihn zu einer unkomplizierten Wahl für UAVs, Handheld-Geräte, Logistik und Fahrzeugverfolgung, wo die Standardpositionierung ausreicht. Siehe dieJS-AD56UB8Für vollständige Spezifikationen.
JS-M6D — Multifrequenz-RTK-Integration
Ein Multi-Konstellationen, Multifrequenz-RTK-Modul mit Zentimetergenauigkeit und 96 Suchkanälen, das GPS, BDS, GLONASS und Galileo unterstützt. Sie eignet sich für Präzisionslandwirtschaft, Vermessung und Maschinensteuerung, wo RTK-Korrekturdaten verfügbar sind und Dual-Frequency-Tracking die Initialisierung beschleunigt. Siehe dieJS-M6DFür vollständige Spezifikationen.
JS-BCK43H-3 — RTK + IMU für komplexe Umgebungen
Ein RTK-Modul mit zwei Antennen und integrierter IMU, 0,2° Kursgenauigkeit und 60 dB Interferenzschutzfunktion. Der integrierte Trägheitssensor hält die Positionsausgabe während kurzer GNSS-Ausfälle aufrecht, was ihn gut geeignet für Drohnen, Roboter und autonome Plattformen macht, die in der Nähe von Störungsquellen arbeiten. Siehe dieJS-BCK43H-3Für vollständige Spezifikationen.
Fazit
Eine erfolgreiche Integration von GNSS-Modulen ist mehr als nur die Wahl eines hochpräzisen Moduls. Das vollständige System – Modul, Antenne, HF-Design, Stromversorgung, Schnittstellen, Korrekturdaten, Software- und Systemtests – bestimmt, was das fertige Gerät vor Ort liefert. Definieren Sie zuerst Anforderungen, passen Sie das Modul an die Anwendung ab, behandeln Sie Antennen- und RF-Layout als Teil des Designs und validieren Sie auf der realen Plattform vor der Massenproduktion. JUMPSTAR bietet GNSS-Module, RTK-Lösungen, OEM-Platinen, Empfänger, Antennen und maßgeschneiderte Positionierungslösungen für Hersteller an, die industrielle und intelligente Geräte entwickeln.Kontaktieren Sie JUMPSTAR, um Ihre GNSS-Integrationsanforderungen zu besprechen.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


